










Harmonikgelenkmotor/-aktuator/-modul
HONPINE-Harmonikgelenkmotoren zeichnen sich durch hohe Präzision, hohes Drehmoment und einen großen Hohlwellendurchmesser aus und bieten häufig Lösungen für Anwendungen mit begrenztem Platzangebot. kundenspezifische Ausführungen sind möglich. Diese Motoren kommen häufig in der Spezialrobotik zum Einsatz.
 Hochpräziser harmonischer Roboter-Gelenkantrieb mit hoher PositioniergenauigkeitDer HONPINE HAU Harmonic-Gelenkantrieb wurde für Robotikanwendungen entwickelt, die eine hohe Positioniergenauigkeit, eine hohe Überlastfähigkeit und eine große Hohlwellenausführung erfordern. Im Vergleich zum HONPINE HAG Harmonic-Gelenkantrieb verzichtet der HAU auf die Drehmomentsensorkonfiguration und ist dadurch eine kompaktere Lösung für Anwendungen, bei denen keine Drehmomenterfassung erforderlich ist.
Der HAU Harmonic-Gelenkantrieb eignet sich besonders für hochpräzise humanoide Roboter, Spezialroboter und Roboterarme. Durch die Kombination aus hoher Positioniergenauigkeit, Überlastleistung in Industriequalität und großem Hohldurchmesser ist der HAU darauf ausgelegt, Robotern auch in anspruchsvollen Anwendungen stabile und präzise Bewegungen zu ermöglichen.Details Roboter-Harmonic-Getriebemotor mit hochpräzisen Encodern und STODer HAG Robotic Harmonic Gear Motor ist ein Roboter-Gelenkaktuator, der speziell für Robotikanwendungen entwickelt wurde. Der integrierte Treiber ist an der Basis des Getriebemotors integriert und mit hochpräzisen Encodern ausgestattet—20-Bit-Auflösung auf der Hochgeschwindigkeitsseite und 19-Bit auf der Abtriebsseite—wodurch eine vollständige Regelung im geschlossenen Regelkreis ermöglicht wird. Optionale STO- und Bremsfunktionen sind verfügbar, um einen sichereren Betrieb der Ausrüstung zu gewährleisten.Details
![]() Harmonisches Gelenkmodul für humanoide Roboter mit Drehmomentsensor und integriertem KabelsteckerDas TCHL-Harmonic-Gelenkmodul ist ein Harmonic-Gelenkmodul, das einen Drehmomentsensor direkt in das Harmonic-Drive-Getriebe integriert. Der Drehmomentsensor ermöglicht die präzise Messung des Betriebszustands des Antriebssystems und der erforderlichen Drehmomentwerte, wodurch eine genaue Lasterkennung des Aktuators möglich wird. Dies trägt zur Vermeidung von Überlastung bei und ermöglicht eine sicherere Mensch-Roboter-Interaktion.
Das Modul verfügt über vollständig integrierte Kabel und Steckverbinder, die schnelle und präzise Komponentenverbindungen ermöglichen und durch ein hochintegriertes Design eine sichere, reaktionsschnelle Bewegungssteuerung gewährleisten.Details Platzbegrenzter Hohlwellen-Harmonic-Drive-Drehaktuator mit Dual-EncoderDie HAT Hohl- und Standard-Harmonic-Servo-Drehaktuatoren unterstützen Harmonic Drives der Modelle 11, 14, 17, 20, 25, 32, 40, 50, und 58, mit Nenndrehmomenten von 4 N·m bis 1200 N·m und Außendurchmessern von 62 mm bis 220 mm.Sie verfügen über Absolutwertgeber mit mehreren Umdrehungen mit Tamagawa-Protokoll:Single-turn 17-bit, multi-turn 16-bit, oder Single-turn 23-bit, multi-turn 16-bit.Kundenspezifische Dual-Encoder-Konfigurationen sind ebenfalls verfügbar. Die Harmonic-Aktuatoren können direkt über die Endfläche montiert werden und sind damit ideal für Leichtbau- oder platzbeschränkte Anwendungen.Details
 Cobots-Roboterarm T-Typ Harmonic-RotationsgelenkmodulDas T-Typ-Harmonic-Joint-Modul ist eine hochintegrierte Roboter-Gelenkeinheit, die ein Harmonic-Drive-Getriebe, einen Torquemotor, Präzisionssensoren, eine Bremse und einen Treiber kombiniert. Es wird als „T-Typ“ bezeichnet, weil der Ausgangsflansch senkrecht zur Motorwelle steht und eine T-förmige Anordnung bildet, die ideal für rotierende Robotergelenke ist.
Das Modul wurde für kollaborative Roboter entwickelt und vereinfacht die Entwicklung, indem es die wichtigsten Komponenten in einer kompakten Plug-and-Play-Einheit integriert. Dies verkürzt den Entwicklungszyklus erheblich, senkt die Kosten und macht den Bau eines Roboterarms fast so einfach wie das Zusammensetzen von LEGO-Steinen. Seine hohe Integration verbessert zudem die Wartungseffizienz und erweitert die Einsatzmöglichkeiten der Roboterarmtechnologie.Details Dichtungsdesign-Robotergelenkmodul für Spezialroboter für den UnterwassereinsatzDas Gelenkmodul erreicht ein hochgradig optimiertes Volumen und Gewicht durch vollständig integrierte Komponenten, darunter Harmonic-Drive-Getriebe, rahmenloser Drehmomentmotor, Bremse, Encoder und Treiber, und ermöglicht dadurch eine präzise Motion Control mit größerer Drehmomentabgabe, höherer Genauigkeit, kompakterer Größe und geringerem Gewicht. Wir bieten auch kundenspezifische Lösungen an, um spezifische Anforderungen für personalisierte Anwendungen und besondere Betriebsumgebungen zu erfüllen, wobei die gängigsten Anpassungen wasserdichte Versionen (beständig gegen Wasserspritzer, Sprühwasser oder Unterwassereinsatz bis zu 1 meter Tiefe) und Anpassungen für niedrige Temperaturen sind. Dieses wasserdichte Gelenkmodul wurde speziell für Spezialroboter entwickelt, die unter Wasser arbeiten, und als verbesserte Version unseres Standard-Gelenkmoduls mit gezielten Verbesserungen entwickelt, um die Herausforderungen der Abdichtung bei Robotergelenken zu bewältigen.Details
 Großloch-Harmonic-Drive-DrehaktuatorDer Großloch-Drehaktuator integriert typischerweise einen rahmenlosen Drehmomentmotor mit Innenrotor mit Komponenten wie einem Harmonic-Drive-Getriebe, einem Absolutwertgeber und einer kundenspezifischen Großloch-Harmonic-Drive-Einheit, um eine vollständige Drehaktuator-Baugruppe zu bilden. Seine Steuereinheit (Antriebssystem) ist in der Regel extern montiert und ermöglicht eine hochpräzise Motion Control für angeschlossene Geräte. Im Vergleich zu Standard-Drehaktuatoren verfügt diese Serie über einen größeren Hohlwellendurchmesser, der die Durchführung von Leitspindeln, Kabeln und anderen Komponenten ermöglicht. Sie ist für Anwendungen ausgelegt, die großen Durchgangsraum, hohe Präzision und kompakte Integration erfordern, wie z. B. Rundtische für Werkzeugmaschinen, präzise medizinische Geräte, 5-Achs-Laserschneidsysteme und Halbleiterausrüstung.Details
 Hochintegrierter kompakter Harmonic-Drive-Roboter-GelenkmotorDer Gelenkmodul erreicht eine hochpräzise Motion Control durch integrierte Komponenten einschließlich Harmonic Drive, rahmenlosem Drehmomentmotor, Bremse, Encoder und Antriebseinheit bei optimierter Größe und optimiertem Gewicht. Er bietet ein höheres Drehmoment, eine höhere Präzision, kompaktere Abmessungen und ein geringeres Gewicht. Wir bieten auch kundenspezifische Dienstleistungen entsprechend den spezifischen Anforderungen der Kunden an.
Gelenkmodulen unterstützen typischerweise einen breiten Spannungsbereich von DC24V~DC48V. Als Kernkomponente in der Robotikindustrie wird der technologische Fortschritt von Gelenkmodulen weiterhin die Entwicklung von spezialisierten Robotern und humanoiden Robotern hin zu höherer Flexibilität und breiteren Anwendungsszenarien fördern. Über die Robotik hinaus werden Gelenkmodulen auch in Halbleiterausrüstungen, Photovoltaikausrüstungen, Präzisionsmedizintechnik, 3C-Ausrüstungen, optischen Ausrüstungen und anderen Bereichen eingesetzt.Details
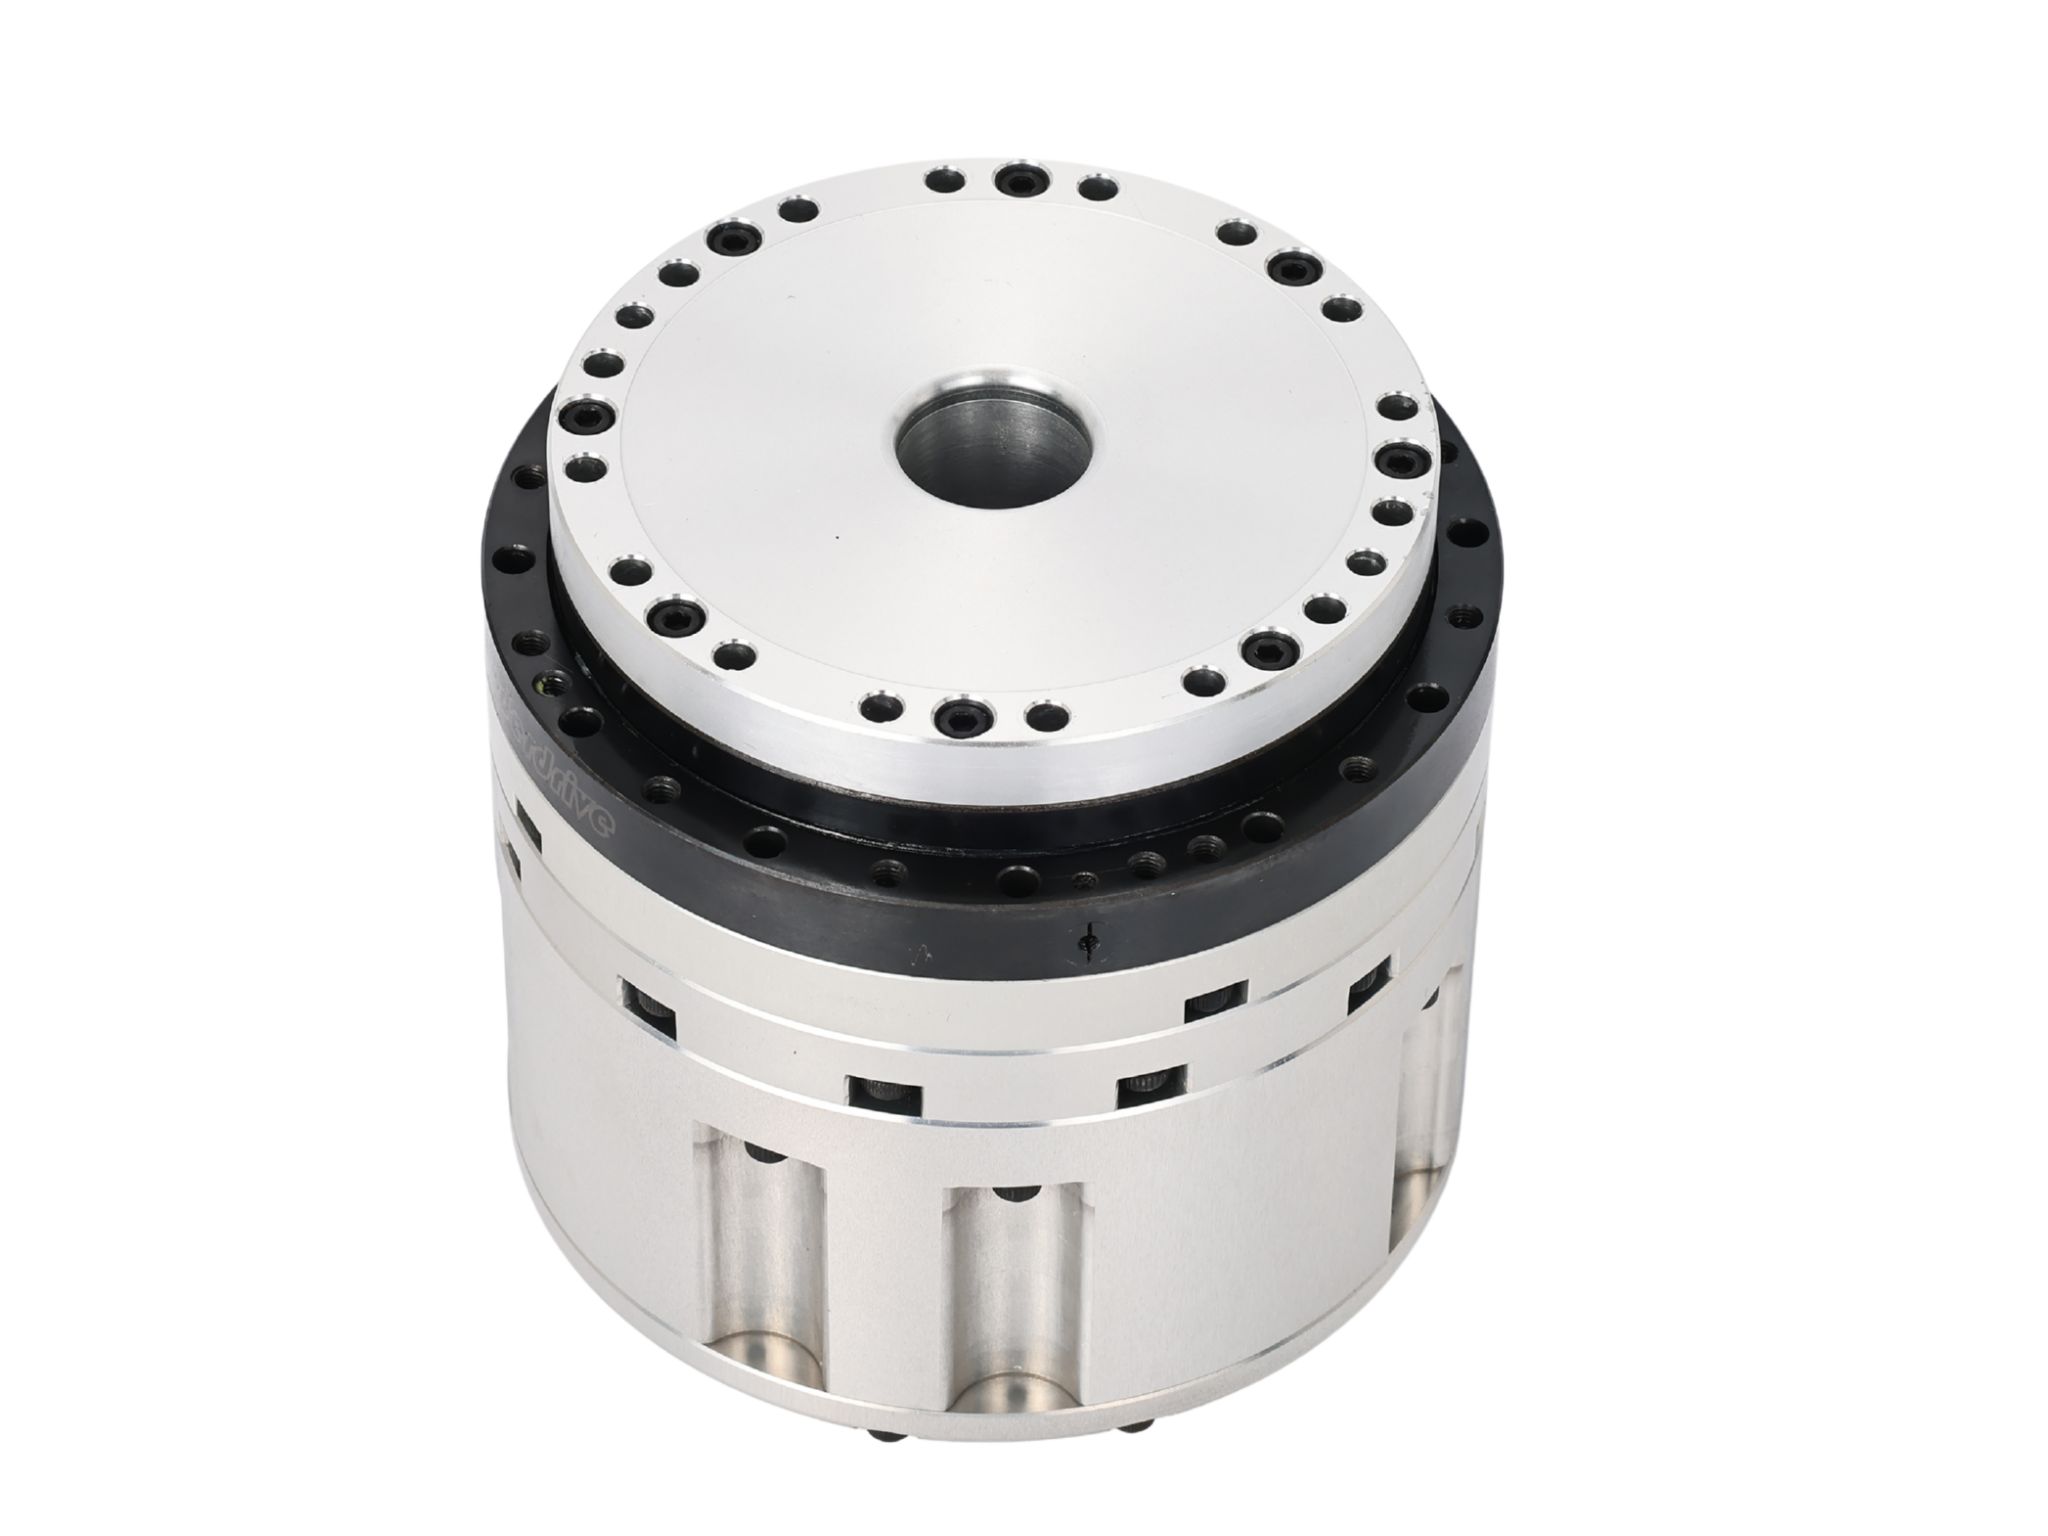
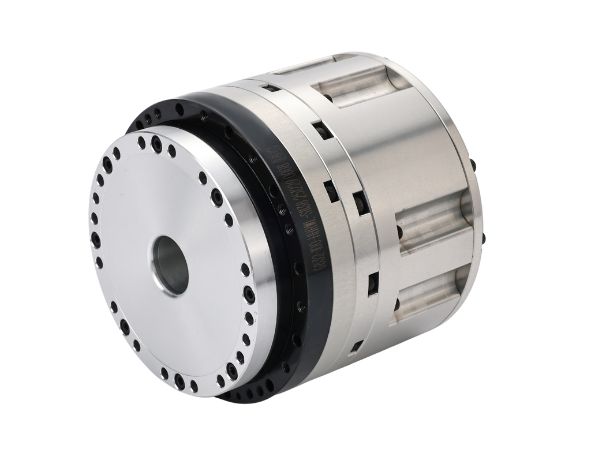
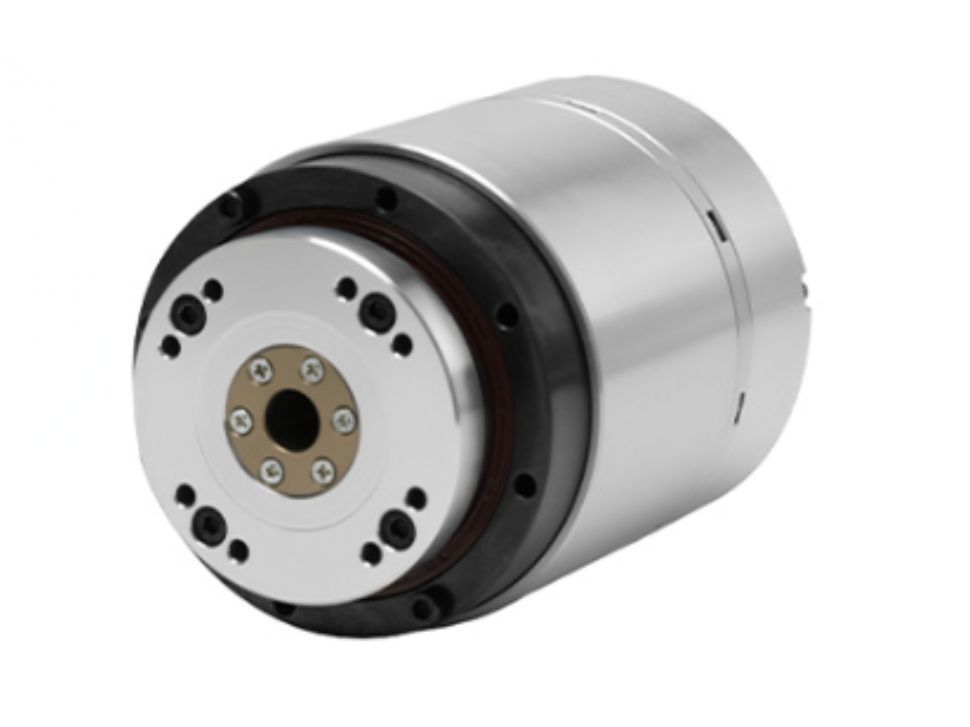
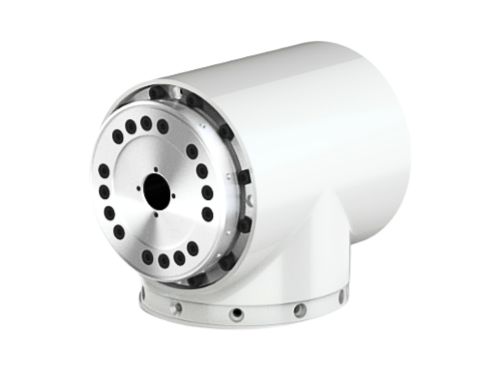
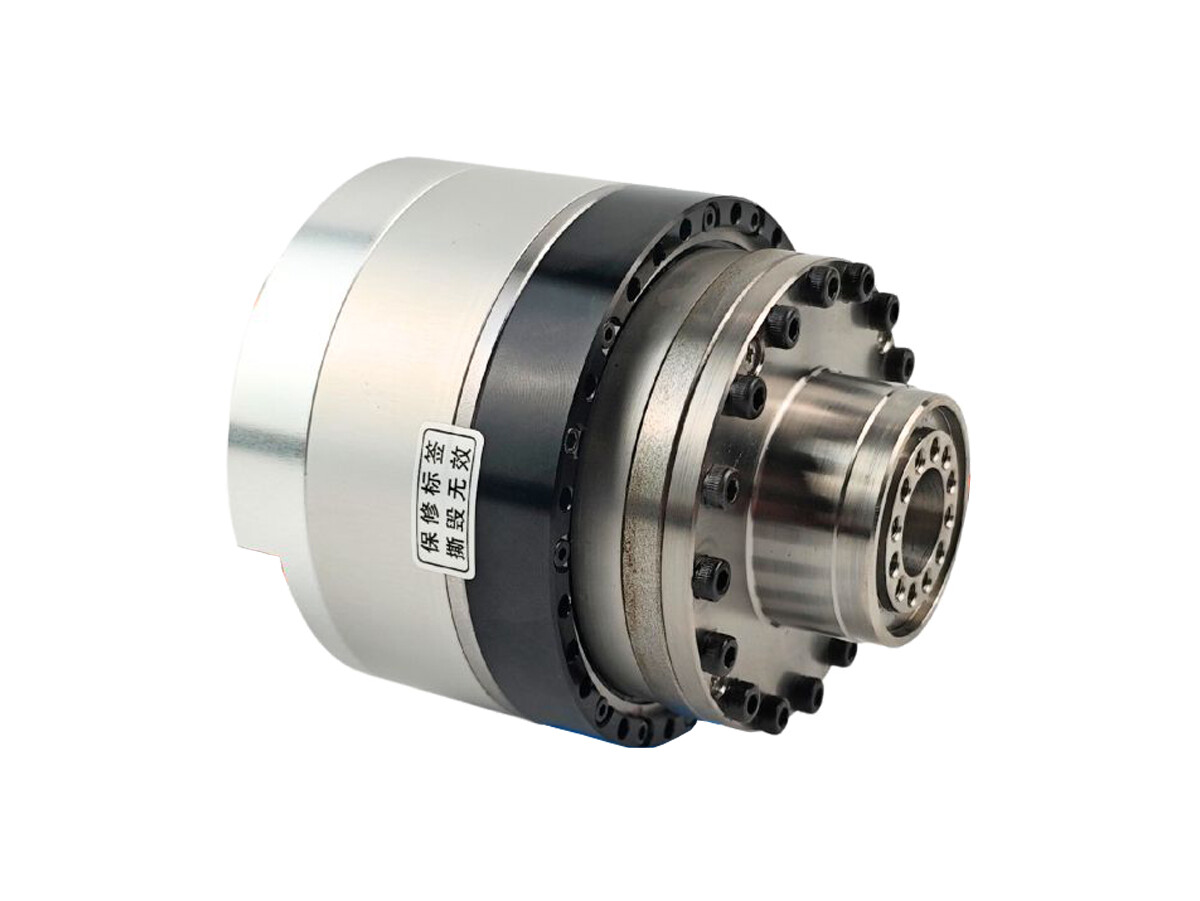
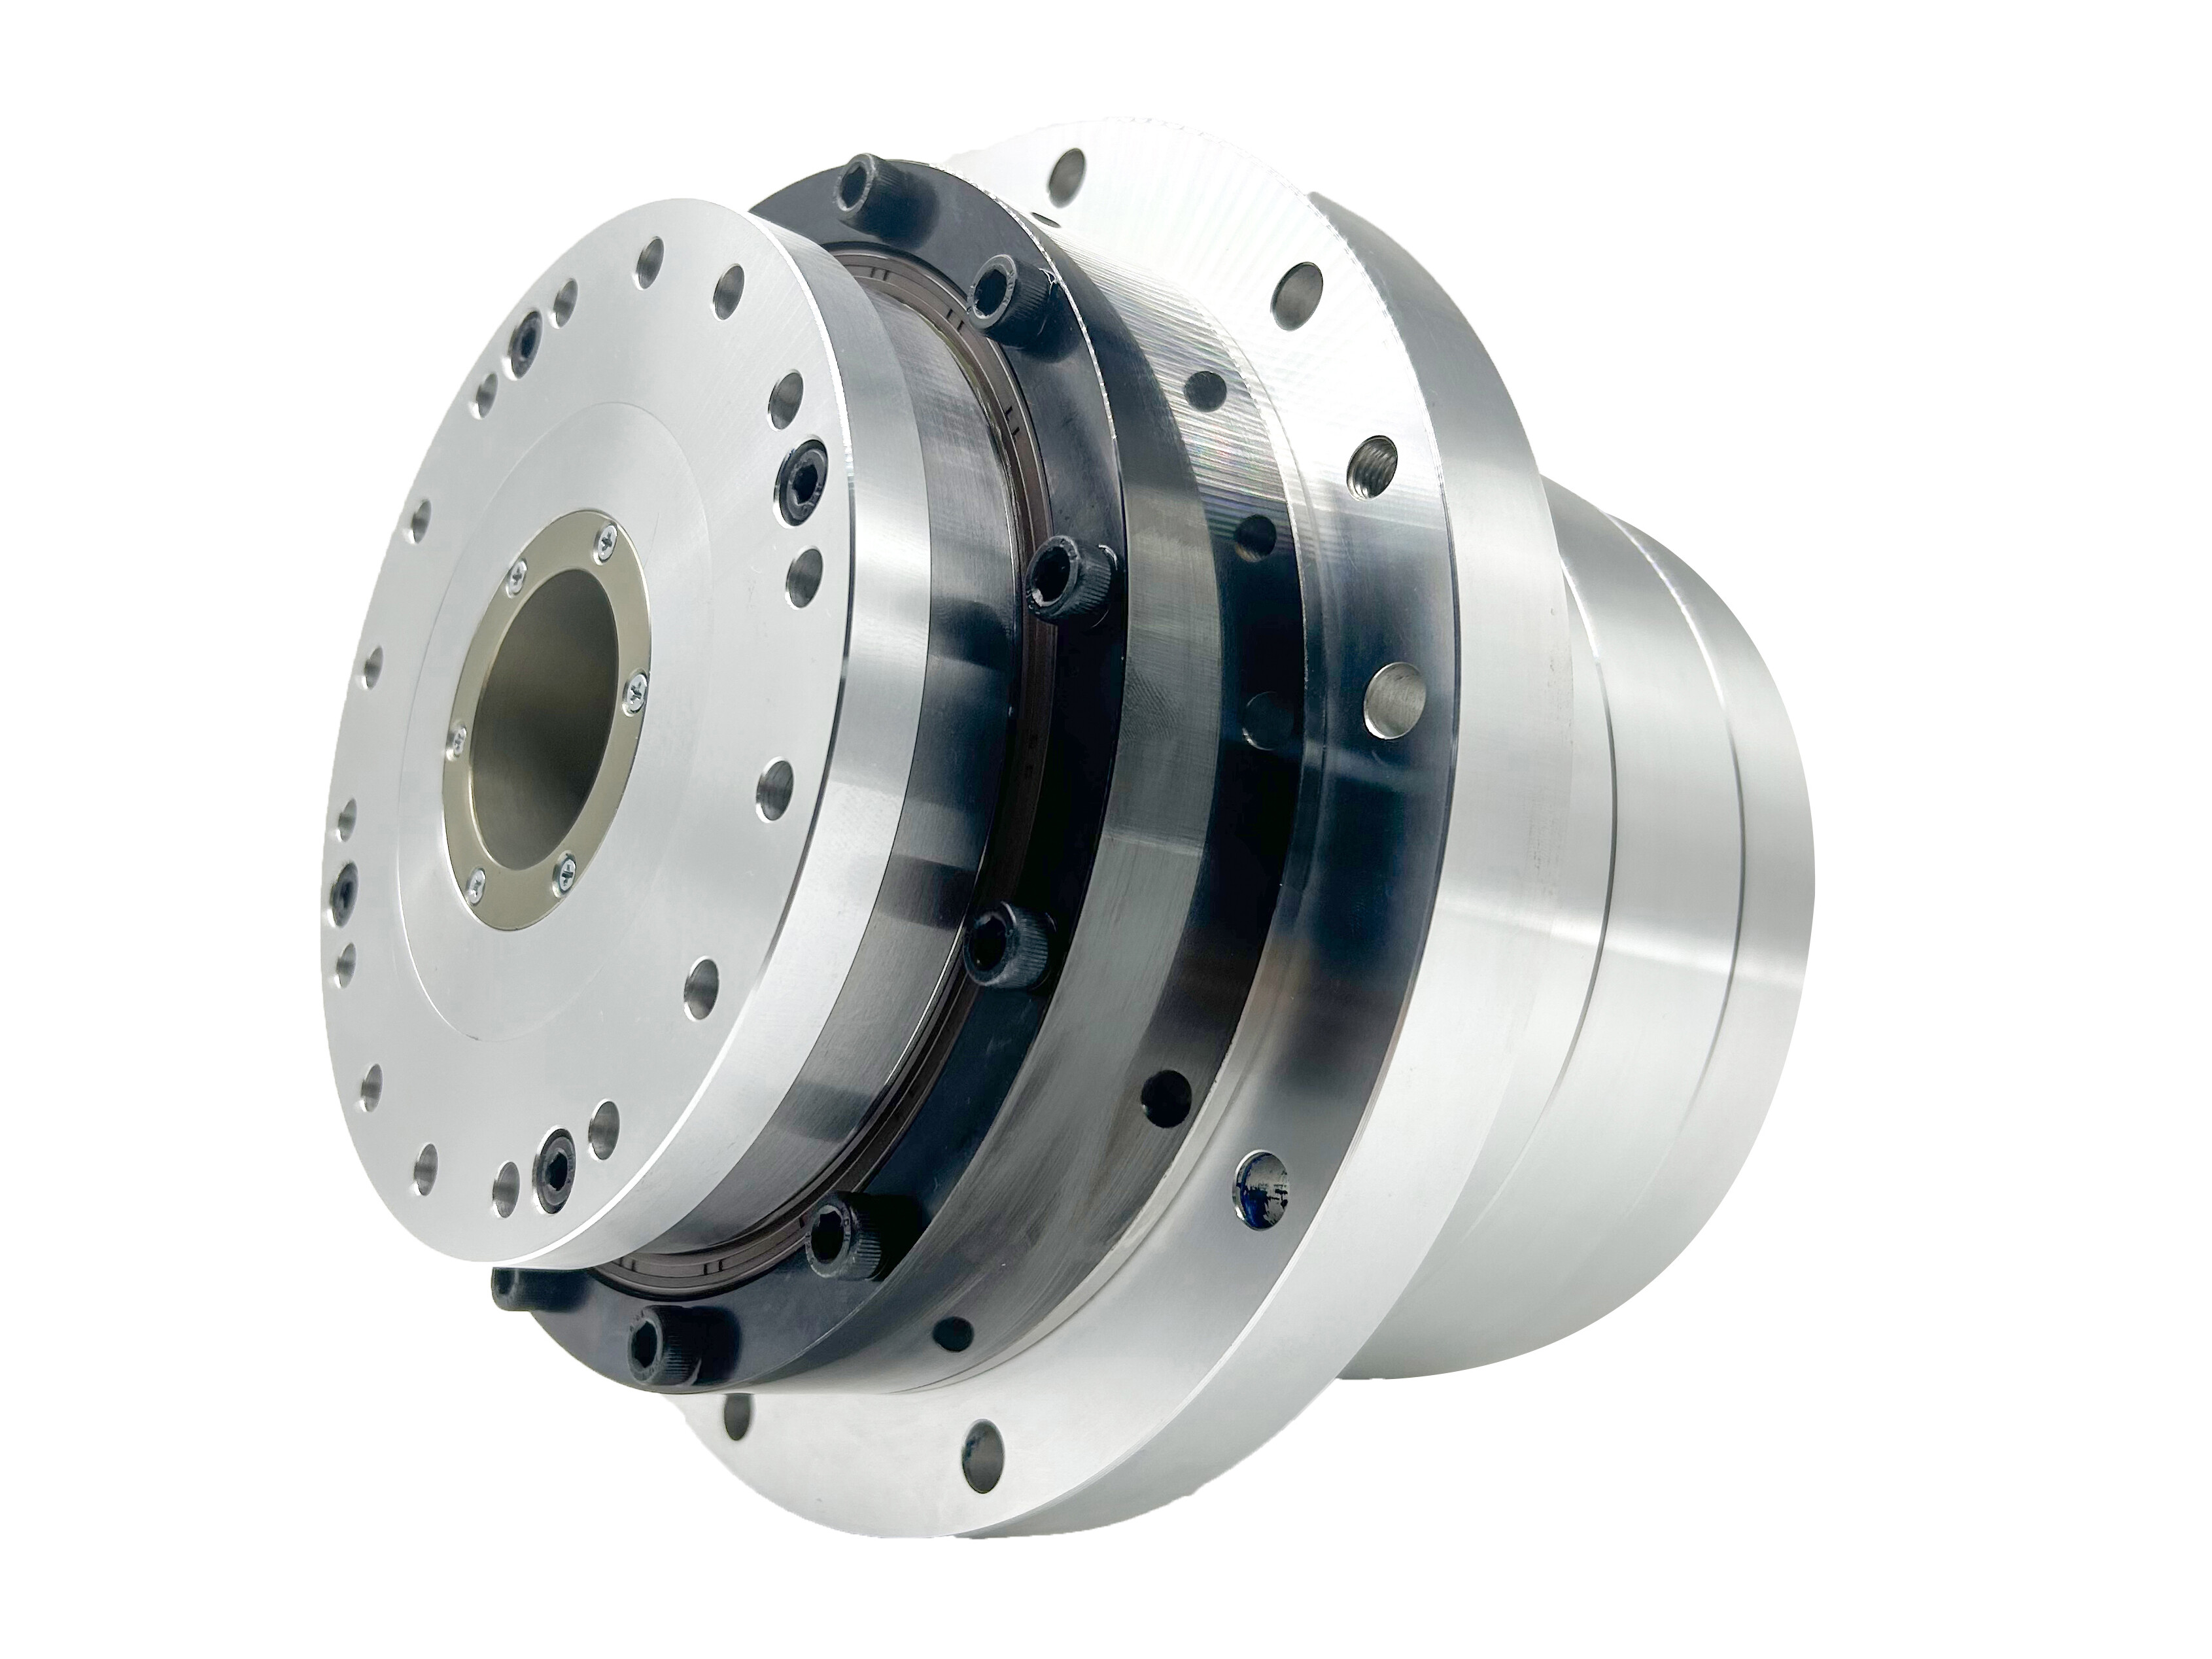
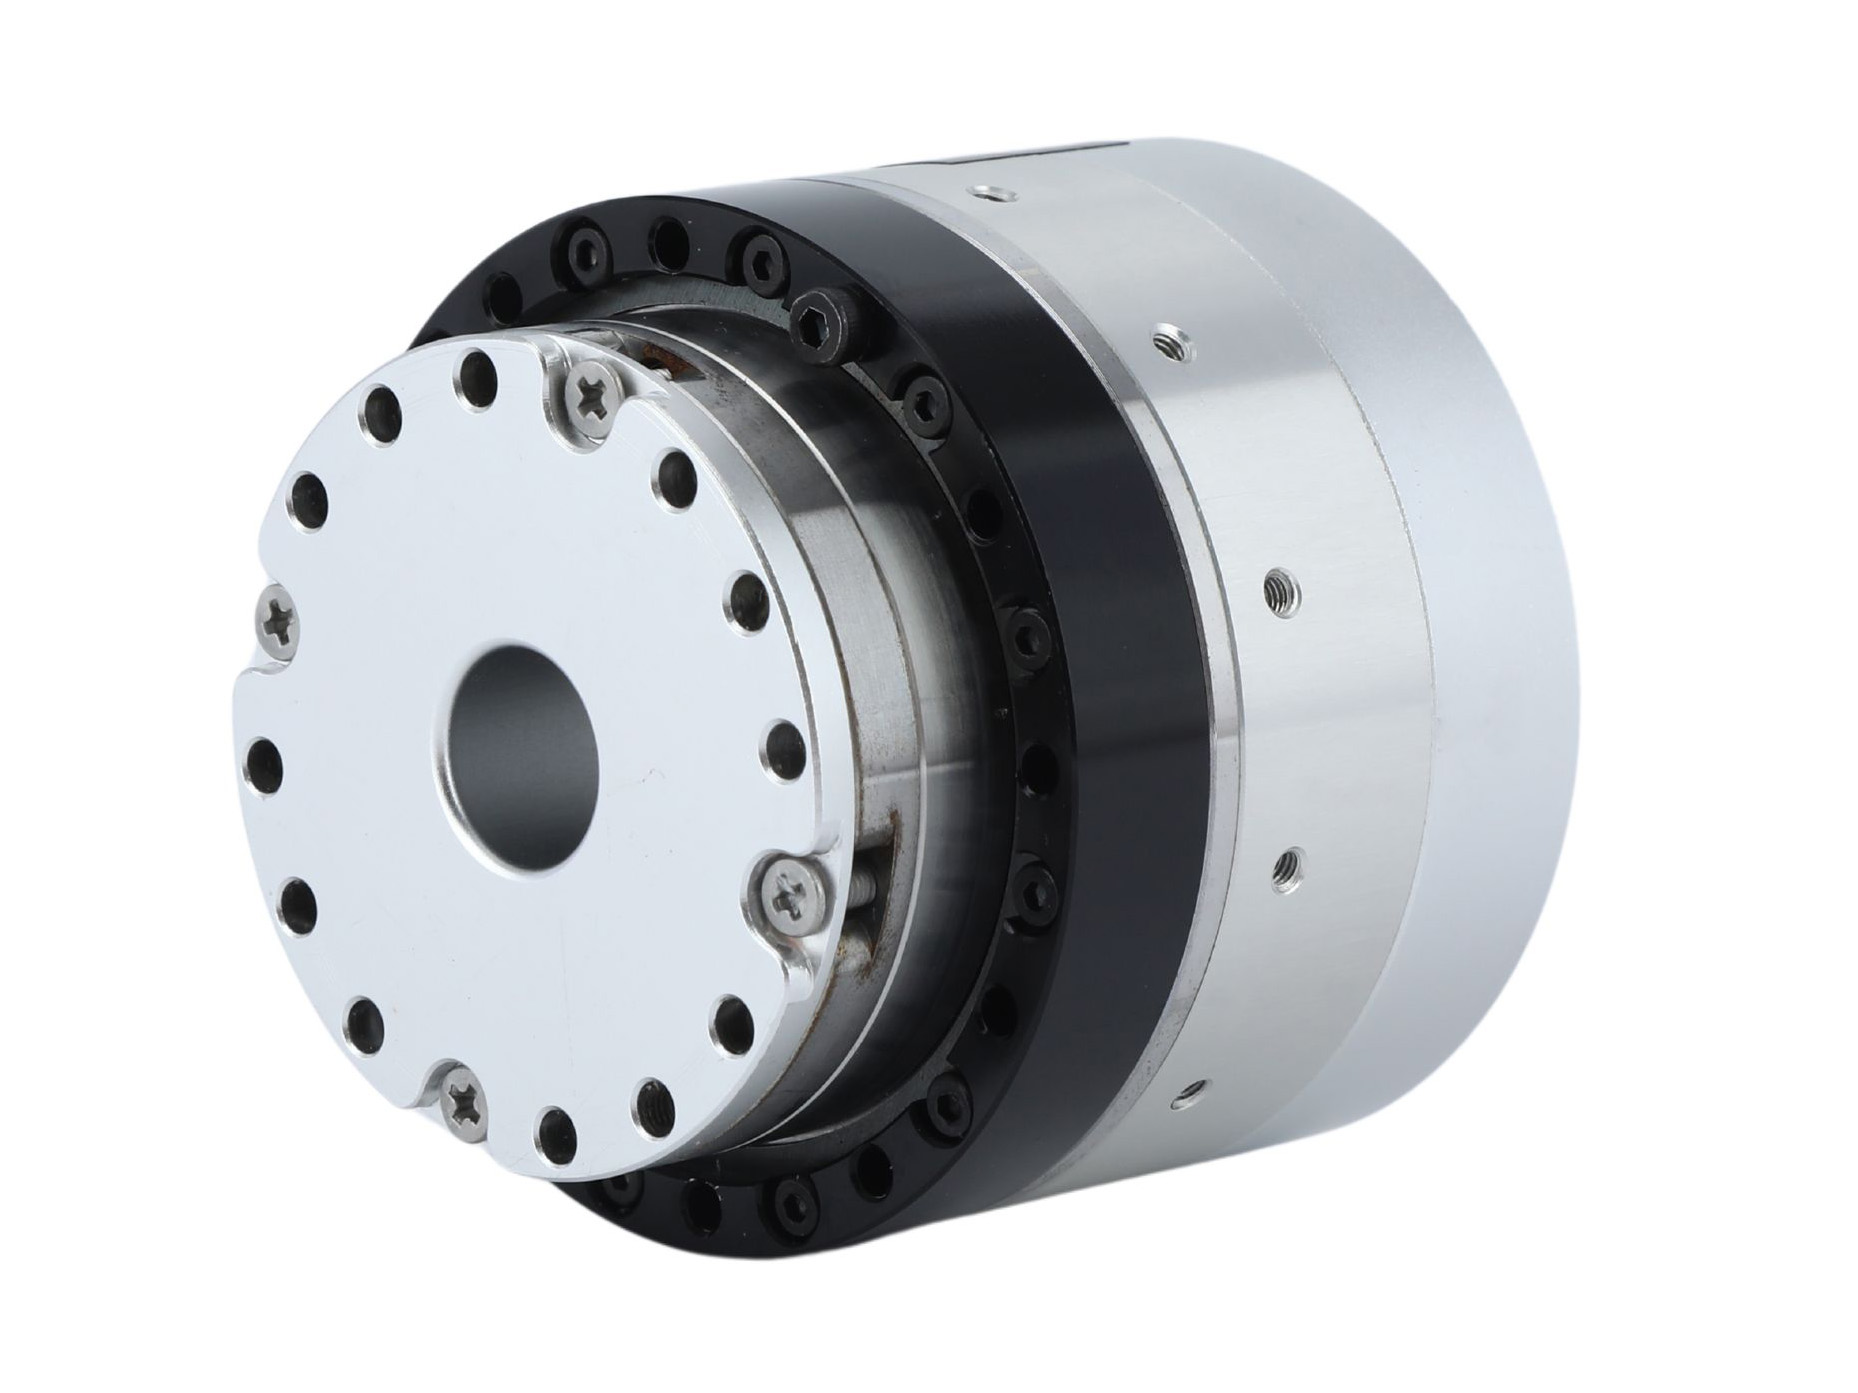
Planetengetriebener Gelenkmotor/-aktuator/-modul
Der planetengetriebene Gelenkmotor ist ebenfalls eine Kernkomponente robotischer Antriebssysteme. Im Vergleich zu harmonischen Gelenkmodulen weist er ein geringeres Übersetzungsverhältnis, eine höhere Abtriebsdrehzahl und eine größere Steifigkeit auf, jedoch eine etwas geringere Gesamtabtriebsgenauigkeit. Durch die hochintegrierte Bauweise mit Planetengetriebe, rahmenlosem Drehmomentmotor, Bremse, Encodern und Antrieben werden Größe und Gewicht deutlich optimiert und eine präzise Steuerung der Gelenkbewegung ermöglicht. Das Ergebnis sind ein höheres Drehmoment, kompaktere Abmessungen und ein geringeres Gewicht. Planetengetriebene Gelenkmotoren unterstützen in der Regel einen großen Spannungsbereich und sind für Niederspannungs-Gleichstrom von 24 V bis 48 V geeignet. Außerdem bieten wir maßgeschneiderte Lösungen nach den individuellen Anforderungen unserer Kunden.
 Schwerlastiger explosionsgeschützter Roboterhund-Planetengetriebe-GelenkantriebHONPINEs schwere explosionsgeschützte planetarische Gelenkantriebe sind offiziell in die Serienproduktion gegangen. Diese Gelenkserie wurde erfolgreich in mehrere Plattformen für vierbeinige Roboter (Roboterhunde) integriert und in gefährlichen Umgebungen wie petrochemischen Anlagen, Erdgas-Inspektionsstandorten und Rettungseinsätzen eingesetzt – Bereiche, die zuvor stark auf manuelle Arbeit oder importierte Komponenten angewiesen waren.
Unterstützung bei anwendungsspezifischer Integration: Kundenspezifische mechanische Strukturen und Steuerungsparameter, abgestimmt auf unterschiedliche Roboterkonfigurationen und Missionsanforderungen.
Unterstützung bei der explosionsgeschützten Zertifizierung: Begleitung während des gesamten Zertifizierungsprozesses, um Kunden zu helfen, häufige Konstruktionsfehler zu vermeiden und die Konformität zu beschleunigen.
Schneller technischer Support: Technische Servicezentren in den wichtigsten Industriegebieten landesweit, mit Vor-Ort-Reaktionszeit innerhalb von 48 Stunden.Details Planetengetriebene Gelenkmodule mit höchstem Drehmoment bei geringem GewichtDie Planeten-Gelenkmodule der HONPINE PA Serie verfügen über drei exklusive Erfindungspatente und sieben Gebrauchsmusterpatente. Mit einem ausgeklügelten Strukturdesign liefern sie die höchste Drehmomentabgabe unter Produkten derselben Klasse und bieten eine leistungsstarke und stabile Performance.
HONPINE bietet umfangreiche Produktressourcen und technischen Support, wodurch eine schnelle Implementierung in verschiedenen Anwendungsszenarien ermöglicht wird, während der Zeit-, Arbeits- und Kostenaufwand in der Projektvoruntersuchungsphase erheblich reduziert wird.
Die Module übernehmen ein gemeinsames Eingangs-/Ausgangsdesign für Leistung und Signal, wodurch die Verbindung zwischen Antriebseinheiten erheblich vereinfacht wird. In Kombination mit einer hohlen Durchgangsverdrahtungsstruktur werden Anwendung und Integration der Antriebseinheiten komfortabler und effizienter.Details Kompaktes, leichtes Planeten-Gelenkmodul mit hoher Geschwindigkeit und StoßfestigkeitDas Standard-Planetengetriebemodul ist eine Kernkomponente robotischer Antriebssysteme. Durch die hochintegrierte Bauweise, die ein Planetengetriebe, einen rahmenlosen Drehmomentmotor, eine Bremse, einen Encoder und einen Treiber kombiniert, werden Volumen und Gewicht deutlich optimiert und eine präzise Bewegungssteuerung des Gelenks ermöglicht. Das Ergebnis sind ein höheres Drehmoment, eine kompaktere Baugröße und ein geringeres Gewicht. Im Vergleich zu harmonischen Gelenkmodulen weist das Planetengetriebemodul eine kleinere Untersetzung, eine höhere Abtriebsdrehzahl und eine höhere Drehmomentdichte auf und eignet sich daher besser für Anwendungen mit mittlerer bis geringer Last. Darüber hinaus bieten wir kundenspezifische Anpassungen entsprechend den spezifischen Anforderungen unserer Kunden an.
Dank zentraler Vorteile wie hoher Drehzahl, Stoßfestigkeit sowie einer kompakten und leichten Bauweise ist das Standard-Planetengetriebemodul zur bevorzugten Lösung für Hochlastantriebe in humanoiden Robotern, Spezialrobotern, Logistik-AGVs und der industriellen Automatisierung geworden. Es treibt die Weiterentwicklung der Roboterleistung und die Erschließung weiterer Anwendungsszenarien voran.Details


Rahmenloser Drehmomentmotor für Robotergelenke
HONPINE engagiert sich für die interne Entwicklung der Kernkomponenten seiner Robotergelenkmodule, um die Produktionsausbeute und Lieferkapazität zu verbessern.
Unten sehen Sie die rahmenlosen Standard-Drehmomentmotoren von HONPINE, die wir für den Einsatz in unseren vollständig integrierten Gelenkmodulen weiterentwickeln und optimieren. Diese Standardmotoren sind auch einzeln erhältlich.
 FM2 rahmenlose Robotermotoren mit hoher DrehmomentdichteHONPINE FM2 rahmenlose Torquemotoren für Robotik bieten im Vergleich zur FM1-Serie eine höhere Leistung und mehr Konfigurationsoptionen, wodurch sie für ein breiteres Anwendungsspektrum geeignet sind. Die Motorverluste werden im Vergleich zu FM1-Motoren um 20% reduziert, während das Drehmoment um 10% erhöht wird, was zu einer längeren Betriebsdauer führt.
Die FM2-Serie ist in sechs Durchmessern von φ50mm bis φ127mm erhältlich, mit Nenndrehzahlen von 1800 rpm bis 5500 rpm, einem Drehmomentbereich von 0.36 N·m bis 6.40 N·m und einer Ausgangsleistung von 207 W bis 608 W. Die Nennspannungen reichen von 24 V bis 70 V. Optionale Konfigurationen umfassen Hall-Sensoren, Temperatursensoren und anpassbare Anschlussleitungsoptionen.Diese Motoren werden häufig in kollaborativen Robotern, humanoiden Robotern, vierbeinigen Robotern, Industrierobotern und medizinischen Rehabilitationsrobotern eingesetzt.Details") FM1 Kosteneffiziente rahmenlose bürstenlose Gleichstrommotoren (BLDC)HONPINE FM1 Rahmenlose bürstenlose Gleichstrommotoren (BLDC) sind kompakte, leistungsstarke und kosteneffiziente Produkte. Erhältlich in vier Größen (φ50mm–φ115mm), mit Nenndrehzahlen von 650 rpm bis 5250 rpm, Drehmoment von 0.3 N·m bis 9.32 N·m, und Leistung von 165 W bis 920 W. Die Nennspannungen reichen von 24 V bis 70 V, mit optionalen Hall-Sensoren, Temperatursensoren, und Verdrahtungskonfigurationen. Sie werden häufig in kollaborativen Robotern, humanoiden Robotern, vierbeinigen Robotern, und medizinischen Rehabilitationsrobotern eingesetzt.Details


Was ist ein Robotergelenkmodul?
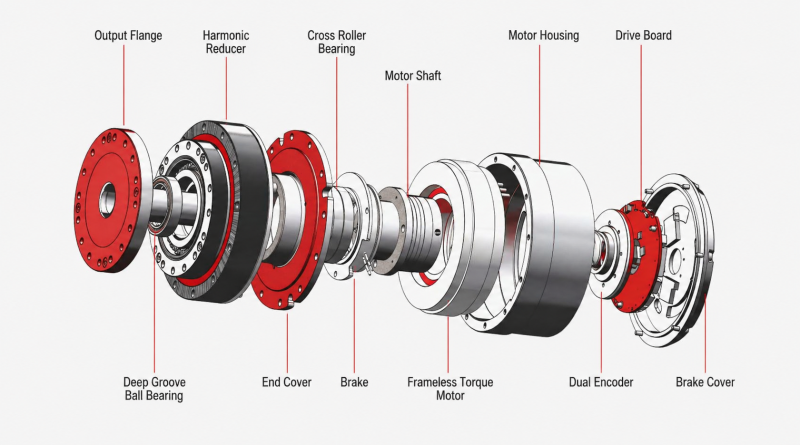
Das Robotergelenkmodul vereint Komponenten wie Harmonic Drive/Planetengetriebe, rahmenlosen Drehmomentmotor, Bremse, Encoder und Antriebseinheit in einer integrierten Baugruppe mit optimierter Größe und reduziertem Gewicht. Der HONPINE-Harmonikgelenkmotor bietet flexible Konfigurationsoptionen für unterschiedliche Anwendungsanforderungen, darunter zwei Encoder, STO (Safe Torque Off), Haltebremsen und integrierte Drehmomentsensoren.
Modellauswahl für Harmonik-Gelenkaktuatoren
Um den vielfältigen Marktanforderungen gerecht zu werden, sind die HONPINE-Harmonic-Drive-Robotergelenkmodule derzeit in vier Hauptserien unterteilt: HPJM, TCHL, HAU und HAG.
Dieser Leitfaden bietet einen ersten Überblick und hilft Ihnen, den für Ihre Anwendung am besten geeigneten Aktuator anhand von Faktoren wie Kostenkontrolle, Lieferzeit und grundlegenden Leistungsanforderungen auszuwählen.
Für eine detaillierte Auswahlberatung und technische Unterstützung können Sie sich gerne für ein weiterführendes Gespräch an uns wenden.
Hauptmerkmale
Die seit 2020 in Serie gefertigte HPJM-Serie bietet eine ausgereifte und bewährte Gelenklösung für humanoide Roboter. Sie vereint Harmonikgetriebe, Servoantrieb, Encoder und rahmenlosen Drehmomentmotor. Zwei Encoder und eine Haltebremse sind optional erhältlich. Unterstützte Kommunikationsprotokolle sind CAN (proprietäres Protokoll), CANopen und EtherCAT.
Wichtigste Vorteile
- Die hochkompakte Bauweise schafft mehr Platz für die Systemintegration und erfüllt zugleich dieselben Leistungsanforderungen.
- Größere Hohlbohrung als bei anderen Harmonik-Gelenkmodulserien sowie branchenführende Drehmomentdichte.
- Optionales Tieftemperaturfett ermöglicht den Betrieb in rauen Umgebungen bis −40°C.
- Breiter Einsatz in Spezialrobotern; viele HONPINE-Kunden ergänzen die Abdichtung entsprechend den Anforderungen ihrer Anwendung.
Hauptmerkmale
Das HONPINE-Harmonikgelenkmodul TCHL verwendet ein unternehmenseigen entwickeltes Harmonikgetriebe für eine bessere Kostenkontrolle. Standardmäßig ist es mit zwei absoluten Singleturn-Encodern mit einer Auflösung von 23 Bit ausgestattet und unterstützt die Kommunikationsprotokolle CAN FD und EtherCAT. Eine Haltebremse und ein Drehmomentsensor sind optional erhältlich. Der integrierte Kabelbaum mit Anschlussklemmen unterstützt die Kabelführung durch die Hohlwelle sowie Daisy-Chain-Verbindungen zwischen den Modulen.
Wichtigste Vorteile
- Deutliche Kostenvorteile.
- Flexible Montageoptionen, darunter Montage von vorne, von der Seite und von hinten.
- Der Kabelbaum vereinfacht die Systemintegration.
- Die leichte Bauweise und einfache Installation eignen sich besonders für humanoide Roboter und andere Anwendungen der verkörperten KI.
Hauptmerkmale
Das HONPINE-Harmonikgelenkmodul HAG kann mit einem integrierten Drehmomentsensor ausgestattet werden und bietet optional die STO-Funktion (Safe Torque Off), um spezifische Sicherheitsanforderungen zu erfüllen. Es verwendet ein Harmonikgetriebe mit höherer Präzision und gewährleistet so ein hohes Maß an Zuverlässigkeit. Unterstützte Kommunikationsprotokolle sind CANopen und EtherCAT; eine Haltebremse ist optional erhältlich.
Wichtigste Vorteile
- Unterstützt anspruchsvollere Sicherheitsanforderungen.
- Zuverlässige Kernkomponenten des Getriebes mit hoher Leistung.
- Geeignet für Projekte mit spezifischen Sicherheitsanforderungen oder besonders hohen Anforderungen an die Zuverlässigkeit des Getriebes.
- Eine ideale Lösung für Roboterarme und medizinische Geräte mit besonders hohen Leistungs- und Zuverlässigkeitsanforderungen.
Hauptmerkmale
Das Harmonikgelenkmodul der HAU-Serie ist eine verbesserte Version des Harmonikgelenkmoduls der HAG-Serie. Es verfügt über keinen Drehmomentsensor und ist dadurch kostengünstiger als die HAG-Serie.
Wichtigste Vorteile
Das Harmonikgelenkmodul der HAU-Serie bietet eine große Hohlbohrung, hohe Positioniergenauigkeit und eine hohe Überlastfähigkeit.
Anwendungen
Das Harmonikgelenkmodul der HAU-Serie eignet sich für hochpräzise Roboterarme, humanoide Roboter und Spezialroboter.
Auswahl des Planeten-Gelenkantriebsmodells
HONPINE-Planeten-Gelenkmodule werden häufig in vierbeinigen Robotern, Roboterhunden, AGV-Antriebsrädern und anderen Anwendungen eingesetzt. Auf Grundlage unterschiedlicher Kundenanforderungen und Leistungsspezifikationen bietet HONPINE die Serien JRM, HPA und explosionsgeschützte Planeten-Gelenkmodule an.
Das planetengetriebene Gelenkmodul HONPINE JRM wurde technisch validiert und umfangreichen Tests unterzogen. Derzeit werden etwa 80 % der JRM-Lieferungen in vierbeinigen Robotern eingesetzt, die allgemein als Roboterhunde bezeichnet werden.
Bei einem Test wurde ein mit HONPINE-JRM-Planeten-Gelenkmodulen ausgestatteter vierbeiniger Roboter zwei Stunden lang mit einer Last betrieben, die zwei Kästen Mineralwasser entsprach. Die Gehäusetemperatur blieb bei etwa 60°C. Der Test zeigt, dass das JRM-Gelenkmodul auch im Schwerlastbetrieb ein hohes Drehmoment bei vergleichsweise geringer Wärmeentwicklung liefern kann und sich daher gut für hoch belastete vierbeinige Roboter eignet.
Das planetengetriebene Servogelenk der HONPINE-HPA-Serie erreicht eine Spitzen-Drehmomentdichte von bis zu 210 N·m/kg. Es zeichnet sich durch eine leichte Bauweise und ein zweistufiges hochpräzises Planetengetriebe aus. Unterstützt werden mehrere Regelungsmodi, darunter Positions-, Drehzahl-, Drehmoment- und Kraft-Positionsregelung.
Planetengetriebene Gelenke von HONPINE bieten Vorteile hinsichtlich Kosteneffizienz, Übertragungseffizienz, Zuverlässigkeit und Stoßfestigkeit. Ein humanoider Roboter verwendet typischerweise etwa 31 Gelenkmodule. Modelle mit geringerem Drehmoment kommen hauptsächlich im Oberkörper zum Einsatz, während Modelle mit höherem Drehmoment für den Unterkörper, einschließlich Hüft- und Kniegelenken, verwendet werden. HONPINE-Planeten-Gelenkmodule werden derzeit außerdem in großen Stückzahlen für AGV-Antriebsräder geliefert.
Diese Produktionslinie nutzt Fertigungsprozesse und Anlagenkenntnisse aus der Herstellung von Fahrzeuggetrieben. Die Technologien tragen dazu bei, die Produktionseffizienz und Produktlebensdauer zu verbessern und zugleich die Produktionskapazität zu erhöhen, um der wachsenden Nachfrage infolge der Entwicklung verkörperter Intelligenz gerecht zu werden.
Die explosionsgeschützte Gelenkmotorserie umfasst drei Haupttypen von Gelenken: Knie-, Nick- und Rollgelenke. Sie bietet ein Spitzendrehmoment von bis zu 450 N·m und ein Nenndrehmoment von 110 N·m und ermöglicht den Dauerbetrieb mit Roboter-Nutzlasten von über 20 kg.
Die Produkte sind für verschiedene explosionsgefährdete Betriebsbedingungen ausgelegt, darunter Ex d IIB T4 und Ex d IIC T6, und bieten ein hohes Maß an Betriebssicherheit. Sie eignen sich für ein breites Spektrum gefährlicher Umgebungen, darunter die Erdöl- und Chemieindustrie sowie komplexe Einsatzbedingungen im Freien und am Boden.
Die explosionsgeschützten Gelenkmotoren wurden erfolgreich an mehrere Plattformen für vierbeinige Roboter angepasst und kommen in Hochrisiko-Sperrbereichen wie petrochemischen Anlagen, Erdgas-Inspektionsstandorten und bei Noteinsätzen zum Einsatz – also dort, wo Aufgaben traditionell von Menschen oder mit importierten Komponenten ausgeführt wurden. Diese Anwendungen stellen einen wichtigen technologischen Fortschritt für explosionsgeschützte Roboterhunde dar.
Lösungen und Anwendungen für Robotergelenkmotoren
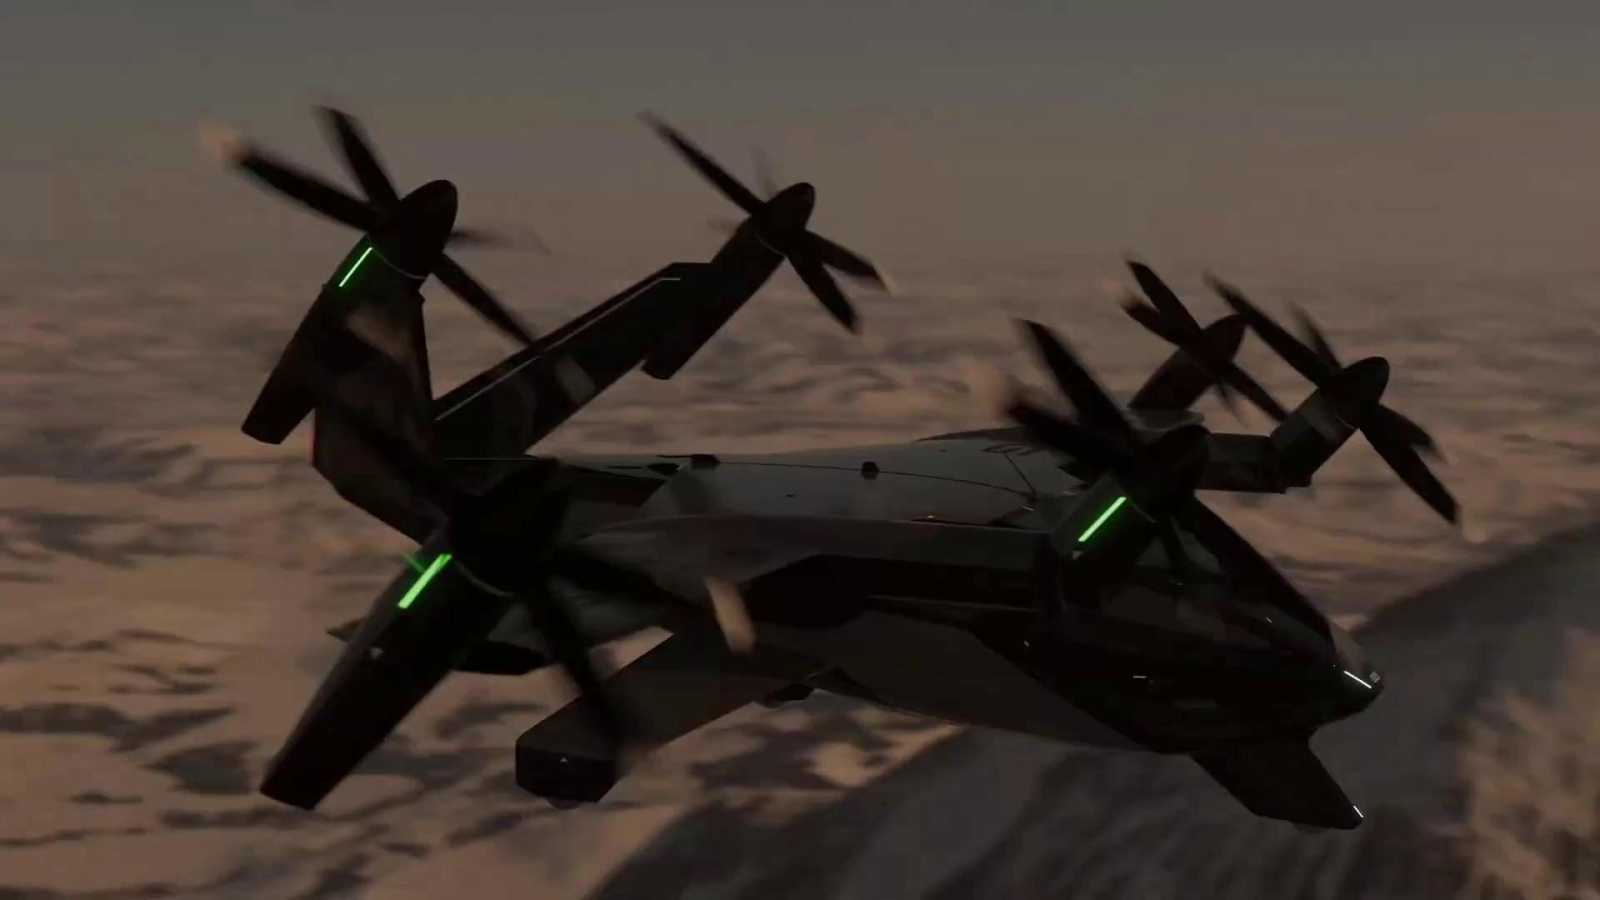
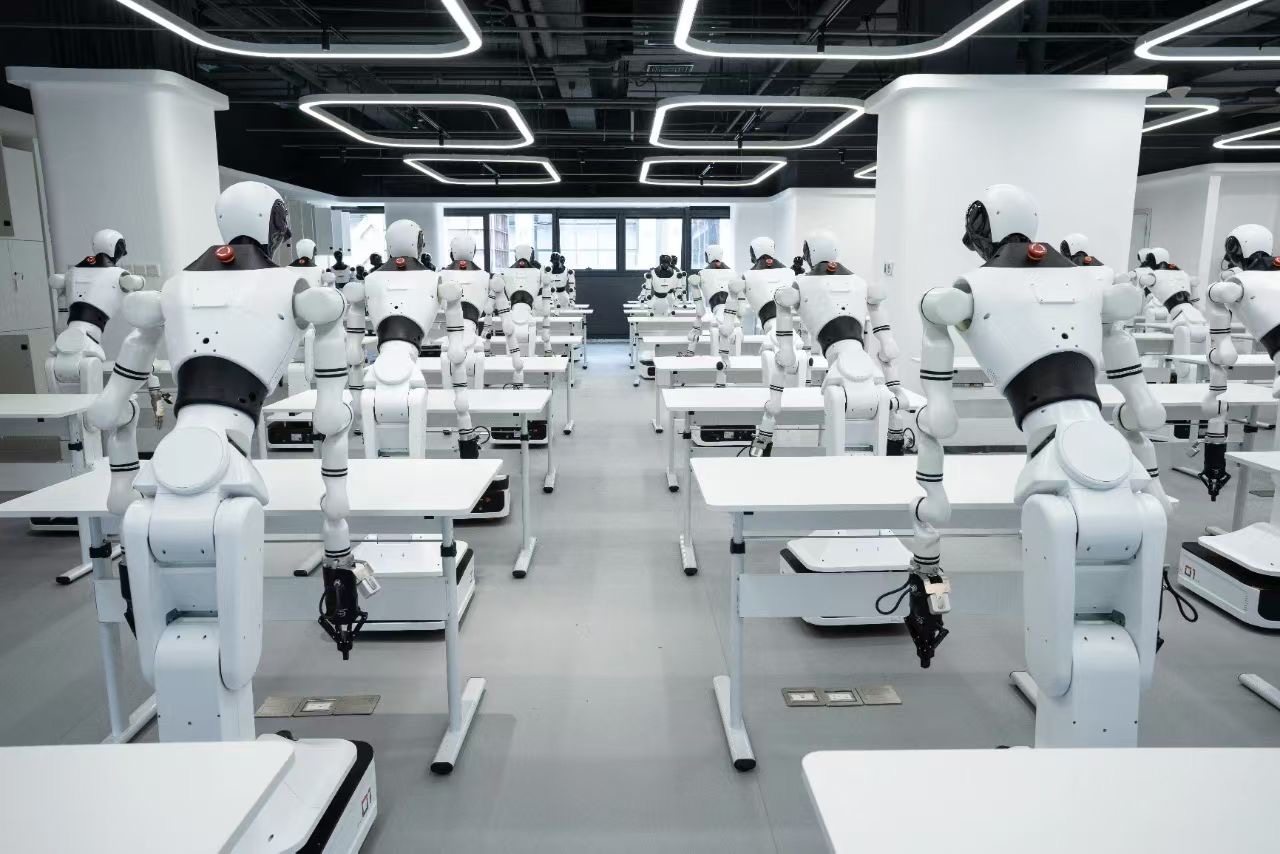
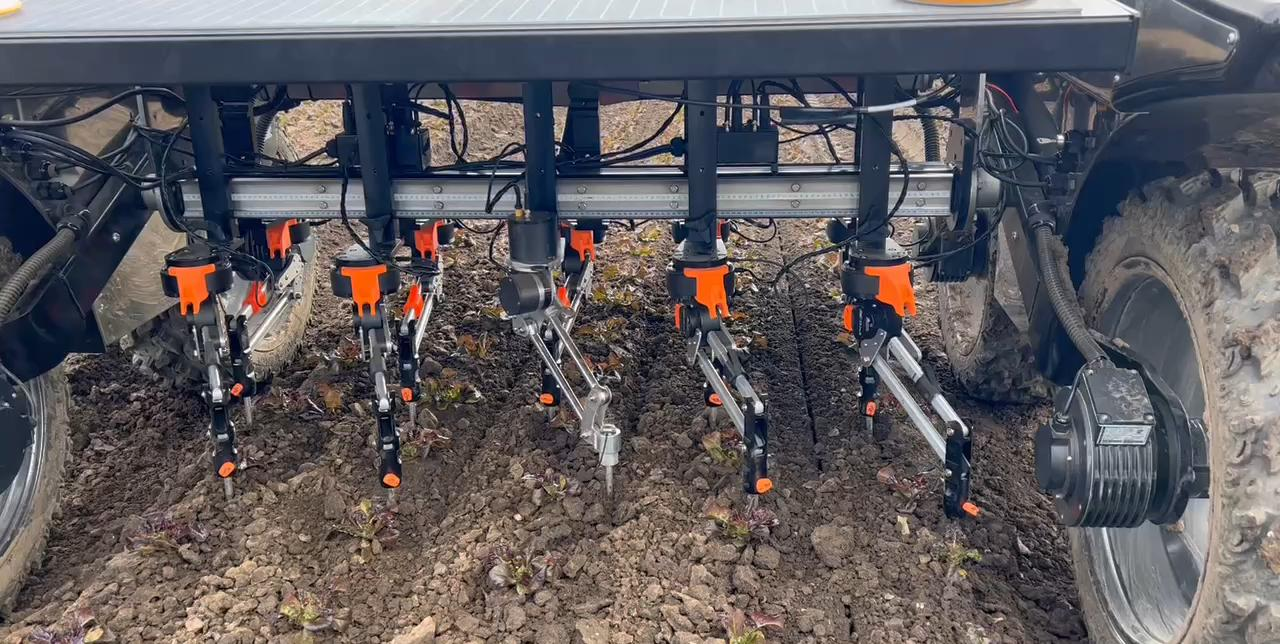
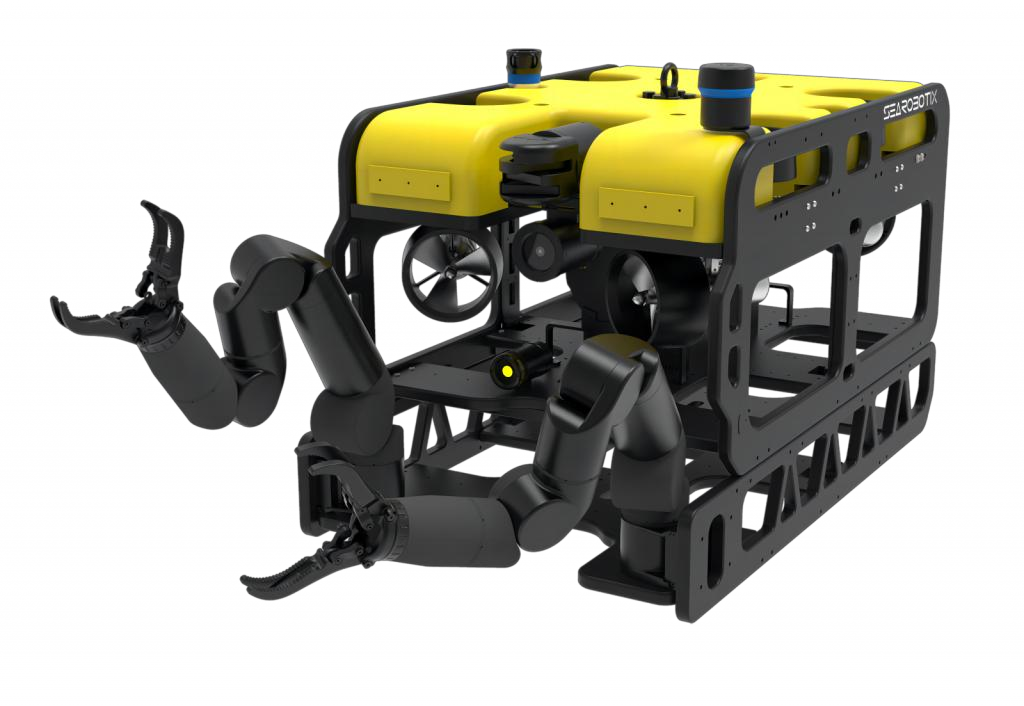
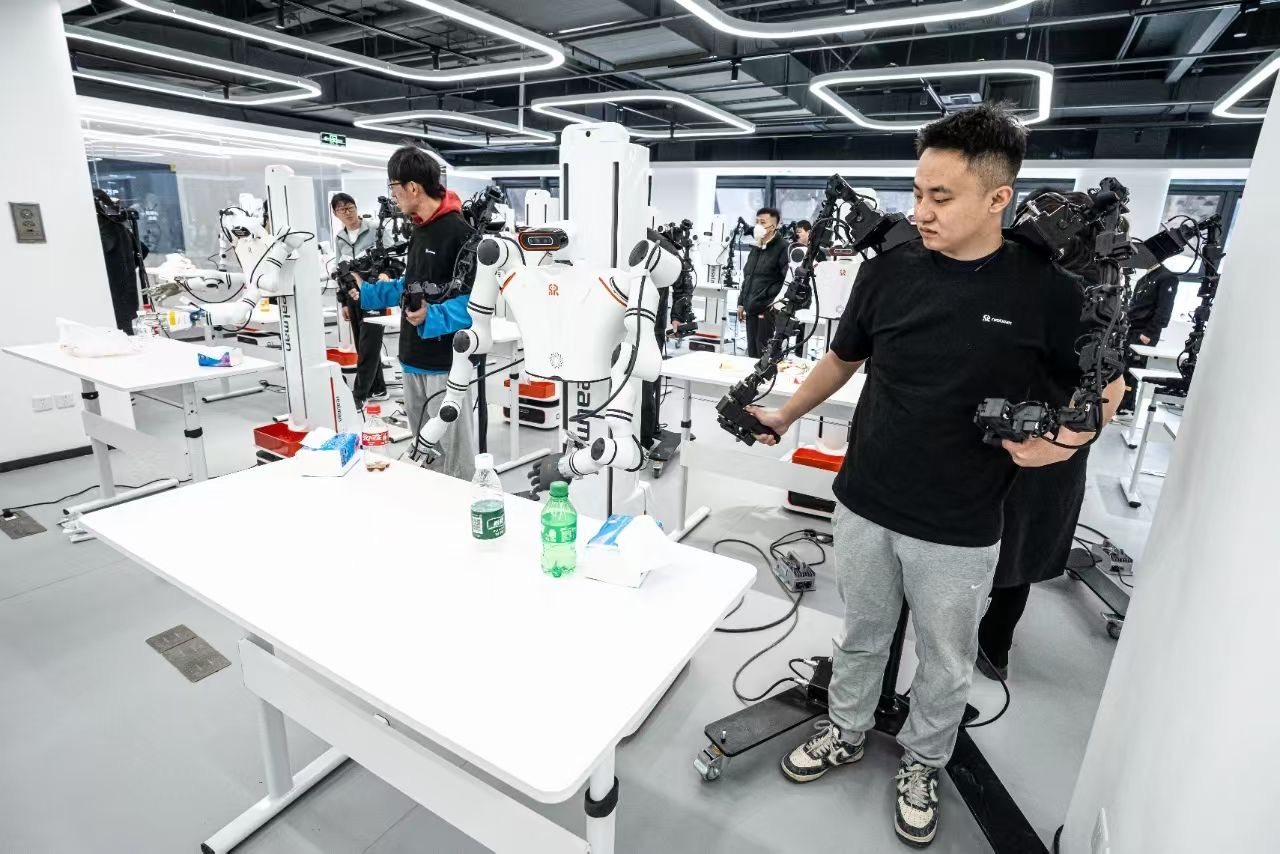
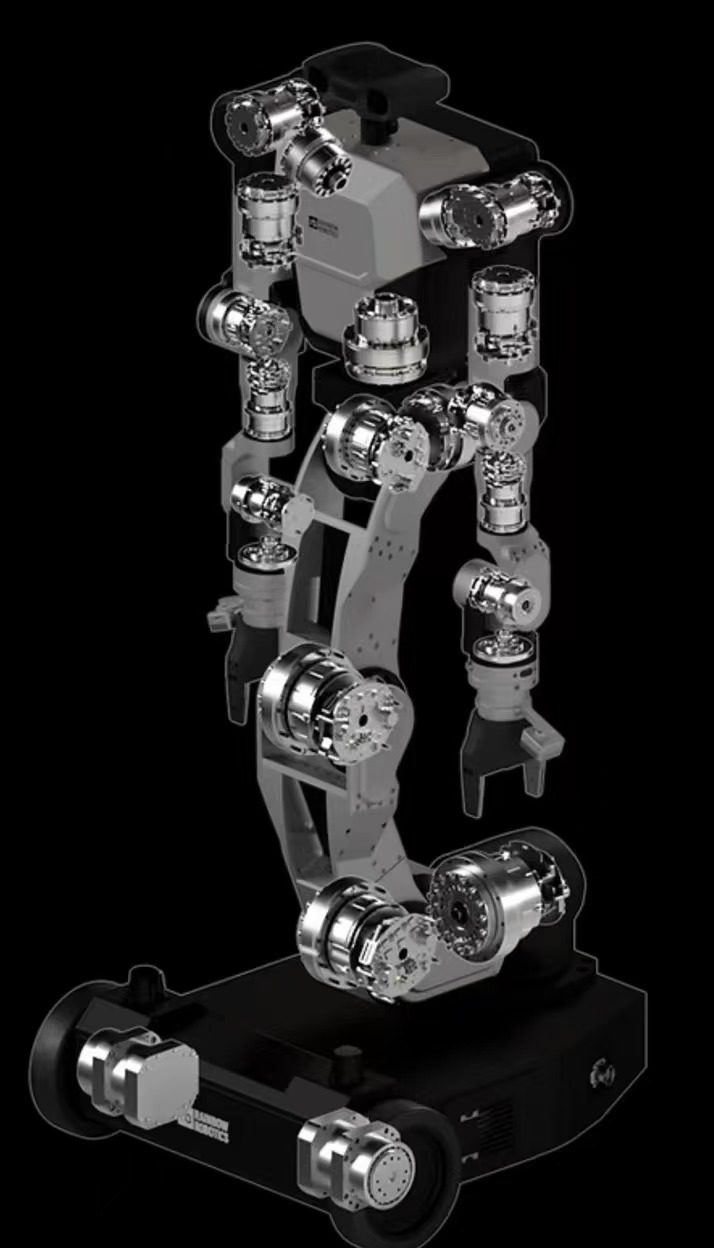
Seit vielen Jahren setzt HONPINE Harmonik-Robotergelenkmotoren und planetengetriebene Gelenkmotoren in verschiedensten Bereichen ein, darunter humanoide Roboter, Doppelarmroboter, Radroboter, Drohnen, Landmaschinen, Nukleartechnik, Industrieroboter und industrielle Automatisierungsanlagen. Für diese Branchen bieten wir Gelenkmotorlösungen und unterstützen kundenspezifische Anpassungen. Die Robotergelenkmotoren der Serien HPJM, TCHL, HAG und weiterer Baureihen basieren auf den Erfahrungen aus dem praktischen Einsatz.
‹
›
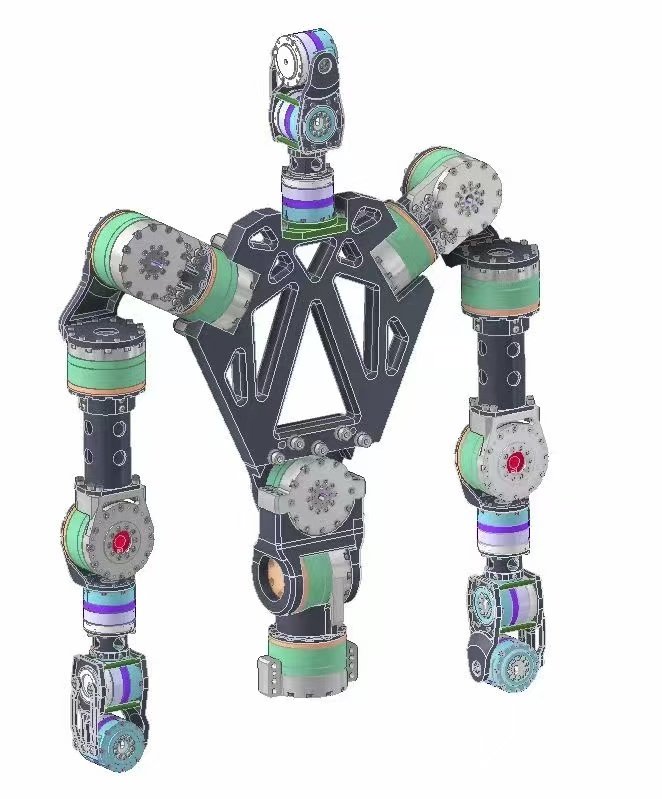
Welche Vor- und Nachteile hat ein Harmonik-Gelenkmotor?
Vorteile von Harmonik-Gelenkmotoren
Dank ihrer hochintegrierten Bauweise werden Harmonikaktuator-Module zunehmend zur bevorzugten Alternative zu herkömmlichen Kombinationen aus Harmonikgetriebe und Servomotor. Sie bieten eine kompaktere Struktur, eine einfachere Installation und eine verbesserte Systemintegration.
Ultrahohe Präzision
Minimales Getriebespiel und eine Wiederholpositioniergenauigkeit von bis zu ±0.01 mm machen ihn für präzise Roboterbewegungen unverzichtbar.
Hohe Übersetzung
Eine hohe einstufige Übersetzung ermöglicht ein hohes Abtriebsdrehmoment bei kompakter Bauform und sorgt für eine effektive Leistung bei niedriger Drehzahl und hoher Last.
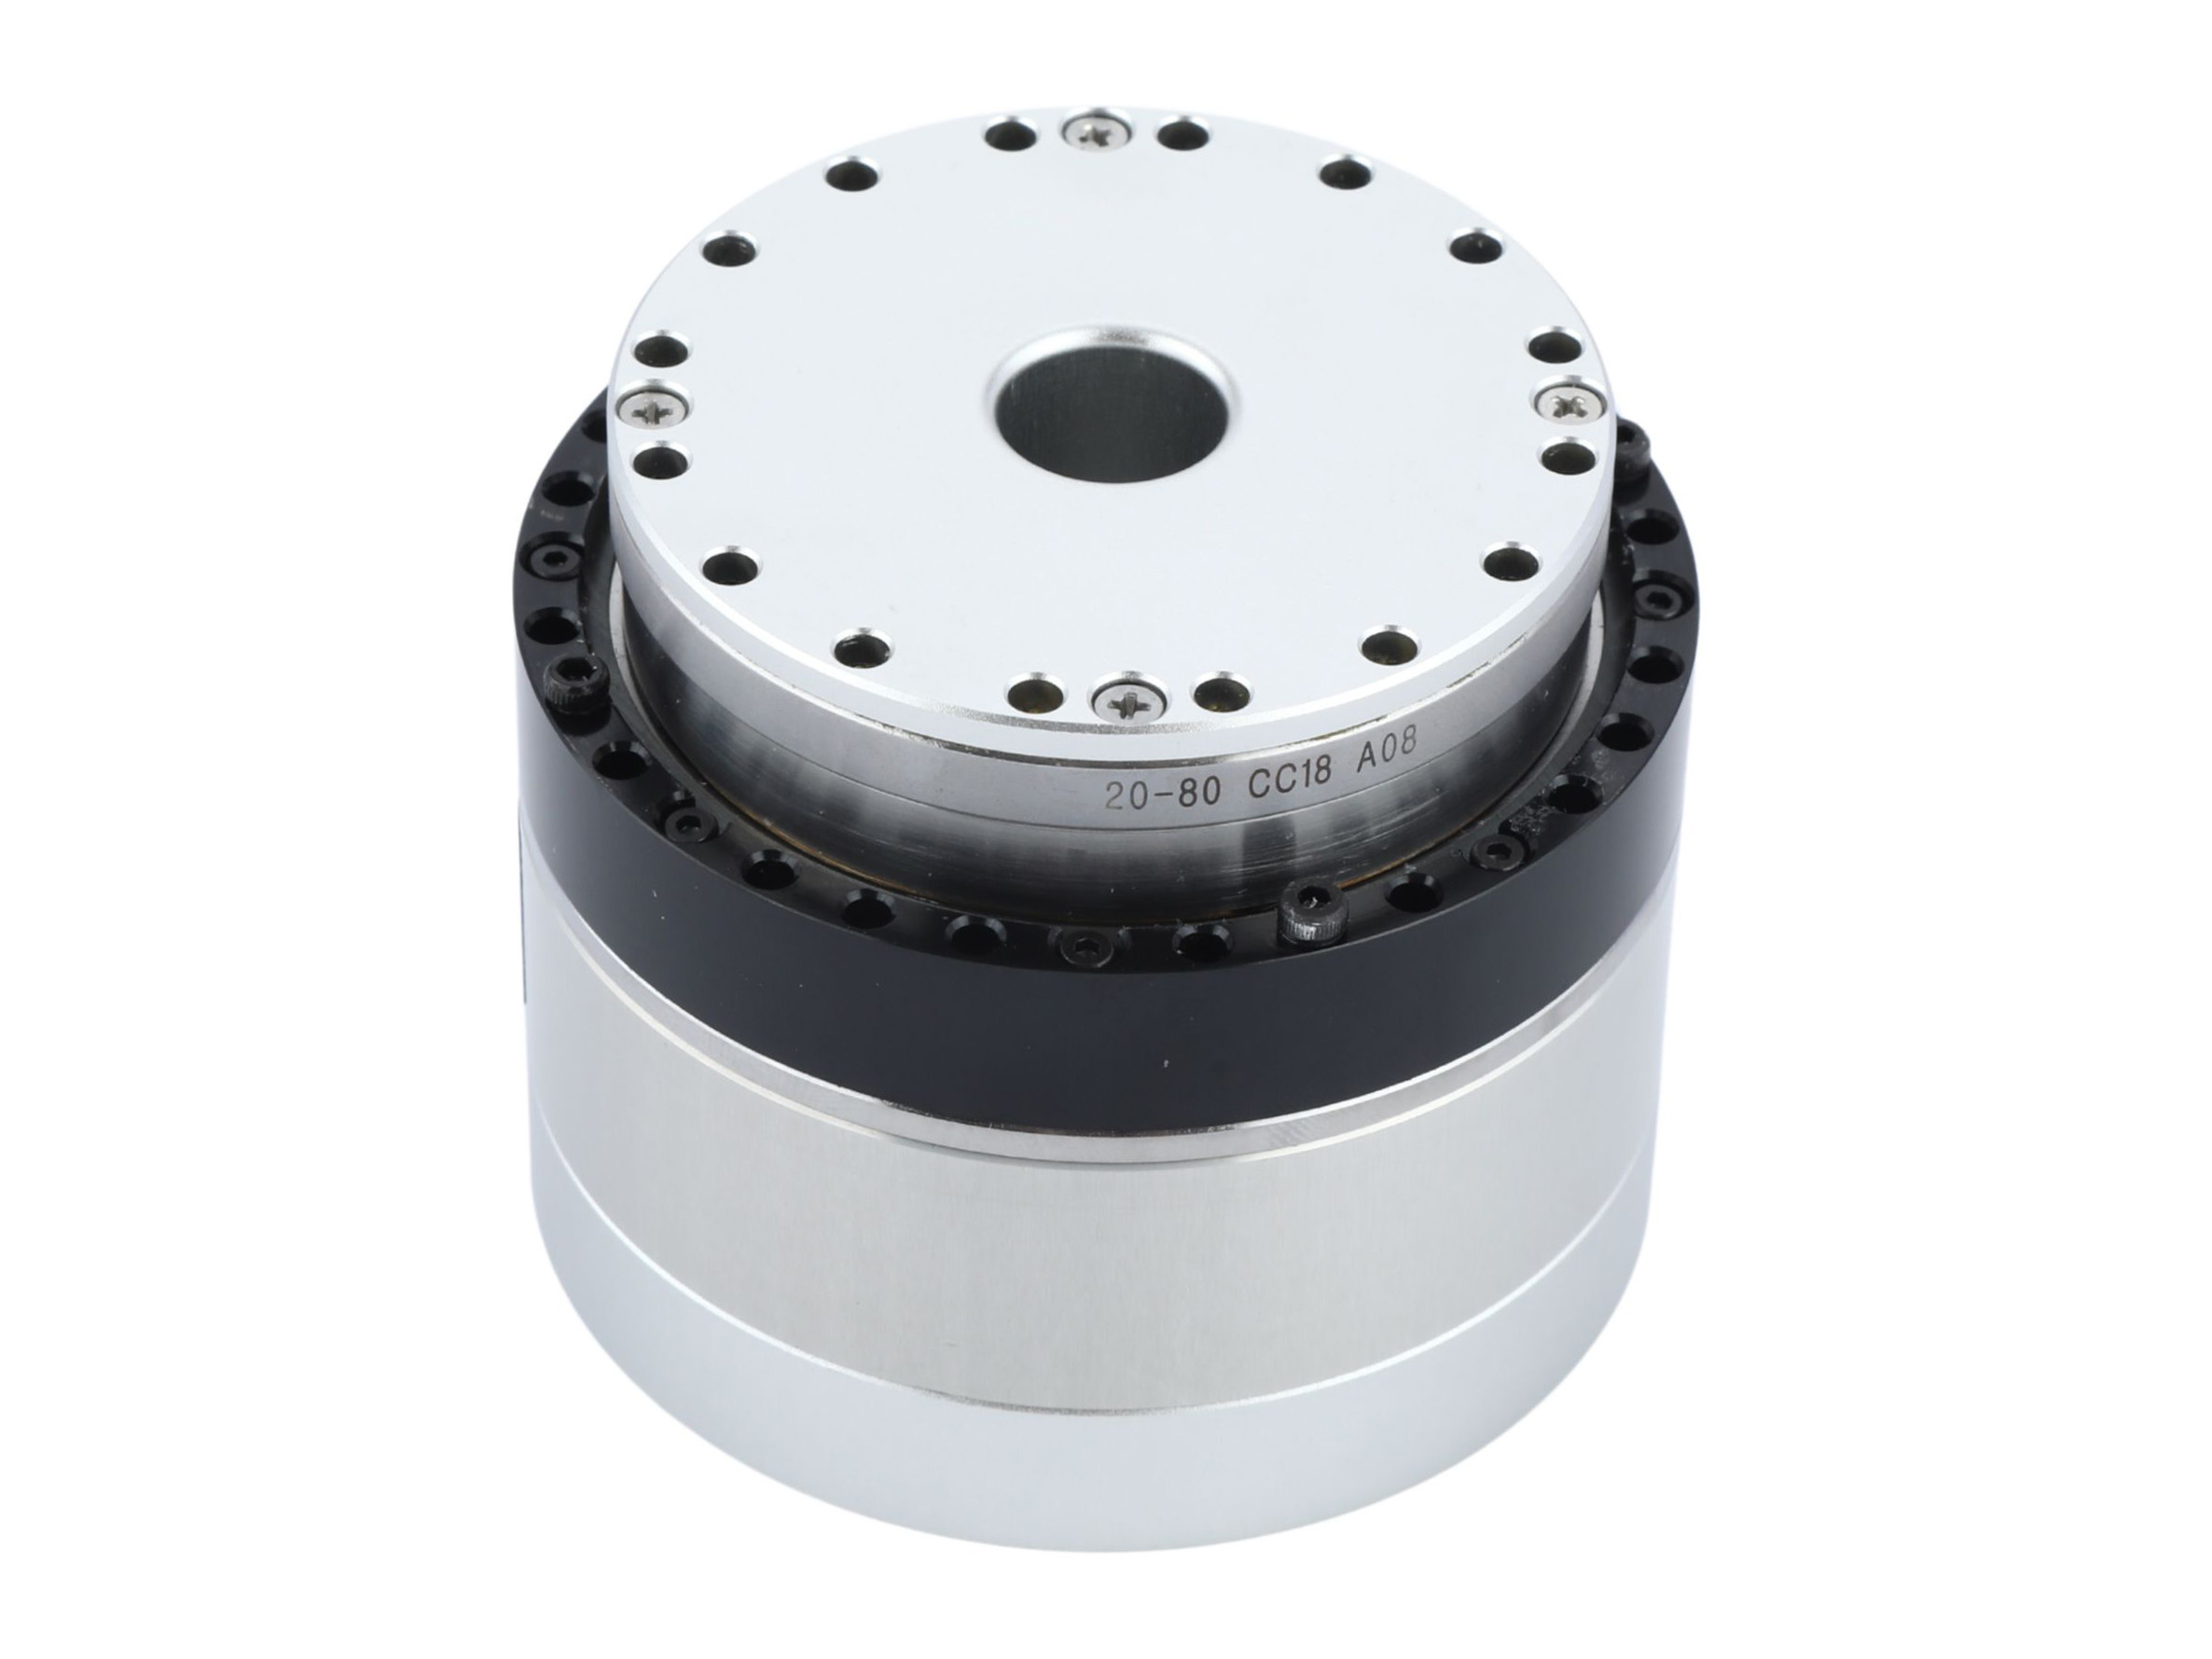
Äußerst kompakte Bauweise
Der einfache Aufbau, die geringe Größe und das niedrige Gewicht machen ihn besonders geeignet für beengte Bereiche von Robotern, beispielsweise Handgelenke und Hände.
Hohe Integrationsfähigkeit
Die Produkte werden häufig als integrierte Module mit Motoren, Encodern und weiteren Komponenten angeboten. Das erleichtert Installation und Wartung und unterstützt zugleich ein modulares Design.
Nachteile von Harmonik-Gelenkmotoren
Das Harmonikgetriebe und der Drehmomentsensor des Harmonik-Gelenkmotors werden kundenspezifisch entwickelt, weshalb sich der Preis nur schwer senken lässt. In naher Zukunft könnte der Preis jedoch sinken, sobald Nachfrage und Produktionskapazität ein bestimmtes Niveau erreicht haben.
Harmonic-Drive-Robotergelenkmodul – FAQ
Die harmonischen DC-Gelenkmotoren von HONPINE sind speziell für die verkörperte Intelligenz entwickelte Harmonikaktuatoren. HPJM war der erste eingeführte Harmonikaktuator und bietet derzeit die stabilste Leistung sowie die kürzeste Lieferzeit. Um den Kundenanforderungen gerecht zu werden, haben wir vor Kurzem zwei neue harmonische DC-Gelenkmotoren vorgestellt: TCHL und HAG. Kontaktieren Sie uns, um die aktuellen Produktbroschüren zu erhalten.
Unsere Wellgetriebe-Module verfügen über eine hochpräzise 16-bit Encoder-Auflösung, die 65,536 diskrete Positionen pro Umdrehung bietet. Dies bedeutet, dass die vollständige 360° Drehung in extrem feine Schritte unterteilt wird, um eine außergewöhnliche Positionsgenauigkeit am Motorende zu gewährleisten.
Ein Robotergelenkmodul ist eine hochintegrierte Bewegungssteuereinheit, die einen Robotergelenkmotor, einen Harmonic-Drive-Reduzierer, einen Servoantrieb, Doppel-Encoder, eine Bremse und Sensoren in ein kompaktes Aktuatorsystem integriert. Auch als Robotergelenkaktor oder Harmonic-Aktor bekannt, bestimmt es direkt die Bewegungsgenauigkeit, die Drehmomentabgabe, das dynamische Ansprechverhalten und die Gesamtzuverlässigkeit eines Roboters.
Für humanoide Roboter, kollaborative Roboter, vierbeinige Roboter und industrielle Automatisierungssysteme hat die Qualität des Harmonic-Drive-Moduls einen erheblichen Einfluss auf die Gesamtleistung des Roboters. Ein typischer humanoider Roboter kann mehr als 30 Robotergelenkaktoren erfordern, wodurch Gelenkmodule zu den wertvollsten und kritischsten Komponenten des gesamten Roboters werden.
Während die standardmäßigen Roboter-Gelenkmodule von HONPINE keine integrierte Drehmomentmessung enthalten, können wir Anforderungen an die Drehmomenterfassung durch die Integration eines externen Drehmomentsensors erfüllen. Bitte kontaktieren Sie unser technisches Team für maßgeschneiderte Lösungen.
Aufgrund des hochkompakten Designs unseres integrierten Treibersystems enthalten die aktuellen Robotergelenkmodule von HONPINE keine universell einsetzbaren I/O-Pins. Dieses optimierte Design ermöglicht optimale Platzeinsparungen in Robotikanwendungen.
Vollständige mechanische Spezifikationen einschließlich Masse und Volumen für alle Modulvarianten sind in unserer Broschüre zur Modellauswahl verfügbar. Laden Sie die Broschüre in unserem Ressourcenbereich herunter oder kontaktieren Sie unser Vertriebsteam für spezifische Maßanforderungen.
Basierend auf dem CAN-Protokoll benötigt ein einzelner Motor 0.5ms für jede Übertragung und jeden Empfang. Bei mehreren Motoren summiert sich diese Zeit entsprechend.
Im Wesentlichen kann eine Hauptsteuerung vier Module verarbeiten. Während der normale Kommunikationszyklus 0.5ms pro Übertragung beträgt, hält er dieses Intervall nicht durchgängig ein—for instance, ist hochfrequente Abtastung während Alarmzuständen oder ähnlichen Bedingungen unnötig.
Ein harmonisches Gelenkmodul erreicht eine präzise Positions- und Drehmomentregelung für Robotergelenke durch das hohe Untersetzungsverhältnis (typically 50–160:1) und das geringe Umkehrspiel (less than 1 Bogenminuten (arcmin)) des Harmonic-Drive-Getriebes.
Zusätzlich integriert das Modul Encoder und Drehmomentsensoren, wodurch eine Echtzeit-Drehmomentanpassung mit einer Genauigkeit von ±0.1 N·m ermöglicht wird, was es besonders geeignet für flexible und nachgiebige Montageaufgaben macht.
Ein Harmonic-Joint-Modul unterstützt die Rotationsbewegung von Robotergelenken und erreicht eine Wiederholgenauigkeit der Positionierung von bis zu ±0.001°.
Es bietet eine hohe Drehmomentdichte (>100 N·m/kg) auf kompaktem Raum und ist daher ideal für Anwendungen wie:
Gelenke humanoider Roboter
Schweiß- und Handhabungsroboter
Medizinische Maschinen
Industrieautomatisierungsausrüstung
Elektrische Antriebssysteme
Serviceroboter und andere Robotersysteme
Das Hohlwellendesign ermöglicht es, Kabel, Pneumatikleitungen oder Signalleitungen durch die Mitte zu führen, wodurch der Gelenkdurchmesser reduziert und die Kabelführung einfacher und zuverlässiger wird. Dies verringert die Komplexität der Verkabelung erheblich und verbessert die gesamte Systemintegration in Roboteranwendungen.
Kernparameter
16-Bit-Auflösung: 65,536 Impulse pro Motorumdrehung.
Übersetzungsverhältnis: z. B. 101:1 bedeutet, dass sich der Ausgang einmal pro 101 Motorumdrehungen dreht.
Ausgangsgeschwindigkeit
Ausgangsgeschwindigkeit = Motordrehzahl ÷ Übersetzungsverhältnis.
Beispiel: Motor bei 1 Umdrehung/sec (65,536 Impulse/sec) mit einem 101:1-Verhältnis → der Ausgang vollendet 1 Umdrehung in 101 Sekunden.
Einheitenumrechnung
Umrechnungen für Rad/s:
1 rad/s ≈ 57.3 °/s
1 rad/s ≈ 9.55 rpm
Impulse/sec ↔ rpm (16-Bit-Encoder):
1 rpm ≈ 1092.27 Impulse/sec
1 Impuls/sec ≈ 1/1092.27 rpm
Hinweis: Die Berechnungen basieren auf physikalischen Zusammenhängen. Zum Beispiel gilt: 1 rad/s = 60/(2π) rpm.
Kabeldurchführung mit Hohlwelle ist ein strukturelles Design, das es ermöglicht, Stromkabel, Encoderleitungen und Kommunikationskabel direkt durch die Mitte des Roboter-Gelenkantriebs zu führen, anstatt sie extern zu verlegen.
Dieses Design bietet mehrere wichtige Vorteile:
Verhindert Kabelverdrehung und -verwicklung
Schützt Kabel vor Verschleiß und mechanischen Beschädigungen
Unterstützt kontinuierliche Gelenkrotation ohne Kabelbehinderung
Verbessert die Zuverlässigkeit des Roboters und vereinfacht die Wartung
Sorgt für ein saubereres und kompakteres Robotersdesign
Für humanoide Roboter, kollaborative Roboter und vierbeinige Roboter ist die Hohlwellentechnologie zu einem wichtigen Merkmal von Hochleistungs-Harmonic-Drive-Modulen und fortschrittlichen Robotergelenkmotoren geworden.
HPJM Harmonic Drive-Module verwenden einen anderen Sicherheitsansatz. Anstelle von STO integrieren wir ein zuverlässiges eingebautes elektromagnetisches Bremssystem, das automatisch aktiviert wird, um die Rotation sofort zu stoppen, wenn die Stromversorgung unterbrochen wird, und so einen sicheren Betrieb gewährleistet.
Der neue 2026 HONPINE HAG Harmonic Drive-Robotergelenkmotor verfügt über eine STO-Funktion. Kontaktieren Sie uns, um weitere Informationen zur HAG-Serie zu erhalten.
Nein.
Die Hohlwelle ist ein sorgfältig entwickeltes Strukturelement und kein Kompromiss bei der Festigkeit. Moderne Roboter-Gelenkantriebe werden mithilfe fortschrittlicher Finite-Elemente-Analyse (FEA) und optimierter Strukturtechnik entwickelt, um eine hohe Steifigkeit bei gleichzeitiger interner Kabelführung zu gewährleisten.
Das Hohlwellen-Design ermöglicht eine sauberere Verkabelung und größere Installationsflexibilität, ohne das Nennmoment oder die Tragfähigkeit des Aktuators zu verringern.
Infolgedessen vereinen heutige Hochleistungs-Harmonic-Actuators, Harmonic-Motoren und Roboter-Gelenkmodule eine leichte Bauweise, ausgezeichnete Steifigkeit und zuverlässige mechanische Festigkeit und eignen sich damit für humanoide Roboter, Industrieroboter, kollaborative Roboter und andere präzise Robotersysteme.
Mit der kontinuierlichen Erweiterung groß angelegter Fertigungskapazitäten und fortlaufender technologischer Innovation zielt HONPINE nicht nur darauf ab, Produkte zu liefern, die zuverlässig, in Massenproduktion herstellbar und kosteneffektiv sind, sondern auch die Industrialisierung humanoider Roboter und verkörperter intelligenter Roboter zu beschleunigen.
HONPINE Harmonic-Gelenkmotoren zeichnen sich aus durch:
Hohes Drehmoment
Hohe Präzision
Hohes Untersetzungsverhältnis
Kompakte Struktur
Niedriger Geräuschpegel
Geringe Vibration
Sie eignen sich besonders für Robotergelenke, bei denen äußerst hohe Anforderungen an Genauigkeit, Kraftregelung und Leichtbau von entscheidender Bedeutung sind.
Für die meisten Modelle kann HONPINE die Lieferzeit innerhalb eines Monats kontrollieren. Ein kleiner Teil der Produkte kann aufgrund einer stark gestiegenen Bestellnachfrage in der Produktionsplanung sein. Wir erweitern kontinuierlich unseren Produktionsumfang, um die Kapazität zu erhöhen.
Bei der Auswahl eines Robotergelenkantriebs sollten mehrere wichtige Leistungsmerkmale berücksichtigt werden: Drehmomentdichte: Ein hochwertiger Robotergelenkmotor sollte ein hohes Drehmoment in kompakter und leichter Bauweise liefern und so die Effizienz und Tragfähigkeit des Roboters maximieren. Positioniergenauigkeit: Geringes Spiel und exzellente Wiederholgenauigkeit sind entscheidend für Präzisionsaufgaben wie Montage, Inspektion und medizinische Robotik. Ein hochwertiger Harmonic-Drive-Antrieb sorgt für ruhiger Laufen und hochpräzise Positionierung. Lebensdauer: Eine lange Lebensdauer und konstante Leistung sind für Industrieroboter, die kontinuierlich in anspruchsvollen Umgebungen arbeiten, unerlässlich. Thermische Eigenschaften: Ein effizientes Harmonic-Drive-Modul sollte im Dauerbetrieb stabile Betriebstemperaturen gewährleisten und so die Genauigkeit erhalten und die Lebensdauer der Komponenten verlängern. Durch die gemeinsame Bewertung dieser vier Faktoren können Anwender einen zuverlässigen Robotergelenkantrieb für langfristige Roboteranwendungen auswählen.
Ja. Er verwendet einen Multiturn-Absolutwertgeber. Aufgrund eines Untersetzungsgetriebes am Ausgang ist jedoch eine Encoder-Batterie erforderlich, um die Multiturn-Positionszählung beizubehalten. Anpassungen werden unterstützt, sodass die Option besteht, den Motor mit oder ohne Encoder-Batterie zu erhalten.
Ein Robotergelenk-Aktuator ist eine integrierte Motion Controlseinheit, die ein Harmonic-Drive-Getriebe, einen Servomotor, einen Encoder, eine Bremse, eine Steuerung und Präzisionslager in einem kompakten Modul vereint. Auch bekannt als integrierter Harmonic-Drive-Aktuator, Robotergelenk-Antriebsmodul, integriertes Robotergelenk oder Roboter-Drehaktuator-Modul, dient er als zentrales Leistungsübertragungssystem moderner Roboter.
Dank seiner modularen Architektur können mehrere Harmonic-Drive-Gelenkmodule kombiniert werden, um Roboterarme mit mehreren Freiheitsgraden, humanoide Roboter, Exoskelette, Serviceroboter und kundenspezifische Automatisierungsanlagen aufzubauen.
Kleine Modelle werden häufig eingesetzt in:Kamera-Gimbals,UAVs und Drohnen,Inspektionsrobotern,Medizinischen Geräten
Große Modelle sind ideal für:Industrieroboterarme,Humanoide Roboter,Kollaborative Roboter,Mobile Roboter,Logistikroboter
,Spezialroboter,CNC-Automatisierungsanlagen
Die rasante Entwicklung humanoider Roboter treibt die kontinuierliche Innovation bei Harmonic-Robotergelenken und Robotergelenkaktuatoren voran. Als zentrale Bewegungseinheiten für Schultern, Ellbogen, Handgelenke, Taillen und Beine von Robotern werden moderne Harmonic-Aktuatorsysteme leichter, kompakter und leistungsstärker. Fortschrittliche Konstruktionen verbessern Drehmomentdichte, Positioniergenauigkeit und Bewegungsleistung und reduzieren gleichzeitig Gewicht und Bauraum. Zugleich erhöhen optimierte Zahnprofile, hochfeste Materialien, verbesserte Schmierung, Abdichtung und Wärmemanagement die Haltbarkeit, Stoßfestigkeit und Lebensdauer. Diese Fortschritte ermöglichen es humanoiden Robotern, in Industrie-, Dienstleistungs- und Forschungsanwendungen präzisere, zuverlässigere und menschenähnlichere Bewegungen auszuführen.
Hohe Präzision Der Mehrzähneingriff verteilt Übertragungsfehler und bietet eine hervorragende Positioniergenauigkeit sowie ein extrem geringes Spiel.
Großes Untersetzungsverhältnis Einstufige Untersetzungsverhältnisse liegen typischerweise zwischen 30:1 und 320:1, wobei kundenspezifische Ausführungen 1000:1 überschreiten.
Kompakte Baugröße Im Vergleich zu herkömmlichen Getrieben bietet ein kompaktes Robotergelenkmodul deutlich kleinere Abmessungen bei gleicher Drehmomentabgabe.
Hoher Integrationsgrad Ein integriertes Harmonic-Drive-Gelenk kombiniert Motor, Untersetzungsgetriebe, Encoder, Bremse und Steuerung in einem kompakten Paket und vereinfacht die Installation.
Ruhiger Lauf Eine geringe Zahn-Gleitgeschwindigkeit minimiert Vibrationen und Stöße, während Übertragungswirkungsgrade zwischen 69% und 96% beibehalten werden.
Obwohl Harmonic-Drive-Aktuatoren eine außergewöhnliche Präzision bieten, weisen sie auch bestimmte konstruktive Einschränkungen auf.
Begrenzte Schlagfestigkeit
Der Flexspline unterliegt kontinuierlich elastischer Verformung, wodurch Harmonic-Getriebe für Anwendungen mit häufigen Stößen, wie Springen, Laufen oder Stürze von Robotern, weniger geeignet sind.
Geringere Torsionssteifigkeit
Im Vergleich zu Planetengetrieben oder RV-Untersetzungsgetrieben weisen Harmonic Drives im Allgemeinen eine geringere Torsionssteifigkeit auf.
Herausforderungen beim Wärmemanagement
Hochintegrierte Aktuatordesigns reduzieren den verfügbaren Raum für die Wärmeableitung und erfordern optimierte Kühlstrategien.
Einschränkungen beim Untersetzungsverhältnis
Harmonic Drives werden im Allgemeinen nicht für Anwendungen empfohlen, die Untersetzungsverhältnisse unter etwa 35:1 erfordern.
Obwohl Harmonic-Drive-Aktuatoren eine außergewöhnliche Präzision bieten, weisen sie auch bestimmte konstruktive Einschränkungen auf.
Begrenzte Schlagfestigkeit
Der Flexspline unterliegt kontinuierlich elastischer Verformung, wodurch Harmonic-Getriebe für Anwendungen mit häufigen Stößen, wie Springen, Laufen oder Stürze von Robotern, weniger geeignet sind.
Geringere Torsionssteifigkeit
Im Vergleich zu Planetengetrieben oder RV-Untersetzungsgetrieben weisen Harmonic Drives im Allgemeinen eine geringere Torsionssteifigkeit auf.
Herausforderungen beim Wärmemanagement
Hochintegrierte Aktuatordesigns reduzieren den verfügbaren Raum für die Wärmeableitung und erfordern optimierte Kühlstrategien.
Einschränkungen beim Untersetzungsverhältnis
Harmonic Drives werden im Allgemeinen nicht für Anwendungen empfohlen, die Untersetzungsverhältnisse unter etwa 35:1 erfordern.
Die Auswahl eines robotischen Aktuatormoduls mit Harmonic-Drive-Getriebe erfordert die Bewertung wichtiger Leistungsfaktoren, darunter Drehmomentdichte, Wiederholgenauigkeit, Steuerungsarchitektur, mechanische Konstruktion, Kommunikationsfähigkeit und Zuverlässigkeit unter Umgebungsbedingungen. Eine hohe Drehmomentdichte verbessert die Nutzlastkapazität und reduziert zugleich das Gesamtgewicht des Systems, und Präzisionsanwendungen erfordern typischerweise Wiederholgenauigkeiten von ≤15–20 Bogensekunden. Fortschrittliche Module nutzen häufig eine geschlossene Regelung mit zwei Absolutwertgebern, um Umkehrspiel und Übertragungsfehler zu kompensieren und so die Bewegungsgenauigkeit zu verbessern. Hohlwellenstrukturen ermöglichen eine interne Kabelführung für eine bessere Integration und Zuverlässigkeit. Industrielle Kommunikationsprotokolle wie EtherCAT und CAN FD mit hochfrequenter Servoregelung gewährleisten eine schnelle und stabile Leistung. Darüber hinaus müssen zuverlässige Aktuatorsysteme strenge Tests in Bezug auf Temperaturbereich, Ermüdungslebensdauer, Überlast, Stoß, Vibration und IP-Schutz bestehen, um eine langfristige industrielle Stabilität sicherzustellen.
Die neuesten Technologien für Harmonic-Aktuatoren in Robotern konzentrieren sich auf drei wesentliche Entwicklungsrichtungen.
Leichte integrierte Strukturen
Durch den Einsatz von Magnesiumlegierungen, leichten Gehäusen und optimierten mechanischen Anordnungen reduzieren Hersteller weiterhin das Gewicht und verkürzen zugleich die Baulänge der Aktuatoren.
Höhere Präzision und größere Leistungsdichte
Kontinuierliche Verbesserungen beim Motordesign, bei Harmonic-Drive-Getrieben, der Encoder-Auflösung und Servoalgorithmen erhöhen die Drehmomentdichte, Positioniergenauigkeit und dynamische Reaktion.
Verbesserte Zuverlässigkeit
Fortschritte bei Flexspline-Materialien, Zahnprofiloptimierung, Wärmebehandlung, Dichtungstechnologien und Schmiersystemen verbessern die Haltbarkeit unter anspruchsvollen industriellen Bedingungen erheblich.
Trotz zunehmender Konkurrenz durch Planetengetriebesysteme und RV-Getriebe bleiben Harmonic-Drive-Präzisionsaktuatorsysteme in Anwendungen, die Folgendes erfordern, schwer zu ersetzen:
Nullspiel oder extrem geringes Spiel
Hohe Positioniergenauigkeit
Kompakte integrierte Bauweise
Leichte Robotergelenke
Da humanoide Roboter eine höhere Stoßfestigkeit für Gelenke im Unterkörper erfordern, werden Planetengetriebe in Hüften und Beinen immer häufiger eingesetzt. Harmonic-Drive-Robotermodule dominieren jedoch weiterhin präzisionskritische Anwendungen wie Roboterarme, Handgelenke, kollaborative Roboter, medizinische Roboter und Serviceroboter.
Anstatt dass eine Technologie eine andere ersetzt, entwickelt sich die Branche hin zu einer anwendungsspezifischen Auswahl des Antriebsstrangs, bei der Harmonic-Drive-, Planeten- und RV-Lösungen nebeneinander bestehen, um die Leistung für unterschiedliche Robotersysteme zu optimieren.
Planetengetriebener Gelenkmotor – FAQ
Der planetengetriebene Gelenkmotor JRM ist ein Produkt in Militärqualität von HONPINE und wird häufig in leistungsstarken Roboterhunden eingesetzt. Für die Bionik humanoider Roboter steht der Harmonik-Gelenkmotor HPJM kurz vor der Markteinführung. Er zeichnet sich durch ein kompakteres Design und einen größeren Hohlraum aus.
Die internen Zahnräder des HONPINE-Planetengetriebemotors bestehen aus hochfestem legiertem Stahl, behandelt mit Einsatzhärtung und Abschreckung, wodurch eine Oberflächenhärte von HRC 58–62 erreicht wird. In Kombination mit lebensmitteltauglichem Schmierfett beträgt die Lebensdauer unter Nennbetriebsbedingungen mehr als 10,000 Stunden, was ungefähr 14 Monaten kontinuierlichen Industriebetriebs ohne Austausch von Kernkomponenten entspricht.
Darüber hinaus verfügt der Motor über ein modulares Dichtungsdesign mit einer Schutzart von IP65, das Staub und Flüssigkeitsspritzer wirksam abhält, wodurch er sich für spezielle Umgebungen wie Lebensmittelverarbeitung und Automobillackierung eignet.
Die standardisierten Schnittstellen und das abnehmbare Endkappendesign ermöglichen eine Wartung ohne Demontage des gesamten Roboters—Module können direkt ausgetauscht werden, wodurch Ausfallzeiten und Wartungskosten erheblich reduziert werden.
Die Wahl hängt von der Anwendung Ihres Roboters ab und nicht davon, welche Technologie „besser“ ist. Harmonic-Joint-Module: Ein Harmonic-Joint-Modul nutzt ein Harmonic-Drive-Getriebe, um Folgendes zu erreichen: Nahezu spielfreies Arbeiten, extrem hohe Positioniergenauigkeit, sanfte Motion Control und ein kompaktes, leichtes Design. Diese Eigenschaften machen Harmonic-Joint-Module ideal für: Humanoide Roboterarme, kollaborative Roboter, medizinische Roboter, Präzisionsautomatisierung und kraftgesteuerte Anwendungen. Planetary-Joint-Module: Ein Planetary-Robotergelenk-Aktuator bietet: Höhere strukturelle Steifigkeit, bessere Stoßfestigkeit, höhere Drehmoment und ein ausgezeichnetes Preis-Leistungs-Verhältnis. Planetary-Aktuatoren werden häufig eingesetzt für: Roboterbeine, Hüftgelenke, Schwerlastautomatisierung, mobile Roboter und Anwendungen mit hoher Stoßbelastung. Viele moderne Roboter kombinieren beide Technologien: Harmonic-Drive-Module werden dort eingesetzt, wo Präzision entscheidend ist, und Planetary-Aktuatoren, wo höhere Steifigkeit und Tragfähigkeit erforderlich sind.
Von industriellen Anwendungen wie SCARA-Roboter-Sortierung und Be- und Entladung von sechsachsigen Roboterarmen, bis hin zu medizinischen Anwendungen einschließlich Rehabilitationsgeräten und der präzisen Steuerung von Operationsrobotern, und weiter zu verbrauchernahen Märkten wie der Simulation des Gangs bionischer Roboter und der Stabilisierung von UAV-Gimbals, unterstützt das Modul mehrere Kommunikationsprotokolle, einschließlich CAN und RS485, und ermöglicht eine schnelle Kompatibilität mit Steuerungssystemen verschiedener Marken.
Noch wichtiger ist, dass die Kombination aus Leichtbaudesign und hoher Drehmomentdichte eine starke Anwendungsvielfalt schafft:
Modelle kleiner Größe können in UAV-Gimbals integriert werden und gewährleisten eine reibungslose 360°-Drehung ohne Erhöhung der Nutzlast.
Größere Modelle können in AGV-Antriebsräder integriert werden und unterstützen einen 24-Stunden-Dauerbetrieb, um den Anforderungen eines unterbrechungsfreien Lager- und Logistikbetriebs gerecht zu werden.
Um die strengen Präzisionsanforderungen der industriellen Fertigung zu erfüllen, verwendet das Modul eine schrägverzahnte Planetengetriebe-Untersetzungsstruktur. Durch ein optimiertes Zahnflächendesign wird das Getriebespiel innerhalb von 10 Bogenminuten (arcmin)utes (approximately 0.167°) kontrolliert, wodurch eine Wiederholpositioniergenauigkeit von ±12 Bogenminuten (arcmin)utes erreicht wird.
Kombiniert mit einem 3 kHz Hochfrequenz-Steuersignal und einer Reaktionszeit von ≤200 μs vermeidet das System Produktverluste, die durch Verzögerungen oder Positionierungsfehler verursacht werden, selbst bei Operationen im Mikrometerbereich wie der Montage präziser elektronischer Komponenten und dem Schweißen von Lithiumbatterie-Anschlusslaschen.
Für Schwerlastanwendungen verwendet das Modul verstärkte Getriebematerialien und Lagerstrukturen in Militärqualität. Das Spitzendrehmoment erreicht bis zu 36 N·m, während das Blockiermoment 24 N·m übersteigt, was dem stabilen Heben einer Last von 3.6 kg entspricht. Dies bietet starke und zuverlässige Leistung für die lasttragende Fortbewegung bei vierbeinigen Robotern und die unterstützte Rehabilitation bei Exoskelettrobotern.
Harmonic-Drive-Aktuatoren für humanoide Roboter – FAQ
Hier finden Sie einige der häufigsten technischen und kaufmännischen Fragen, die Kunden bei der Bewertung von Gelenkmodulen und Aktuatorsystemen für humanoide Roboter stellen. Die Themen umfassen Drehmomentauswahl, Getriebeübersetzungen, Bewegungssteuerung, Kommunikationsprotokolle, Wärmemanagement, dynamische Gehfähigkeit und die Integration in Plattformen für humanoide Roboter.
Dieser Leitfaden soll Ingenieuren, Robotikentwicklern und Einkaufsteams helfen, besser zu verstehen, wie sich geeignete Gelenklösungen für unterschiedliche Größen humanoider Roboter, Nutzlastanforderungen und Anwendungsszenarien auswählen lassen.
Für weitere Lösungen für humanoide Roboter kontaktieren Sie bitte HONPINE.
Die internen Zahnräder des HONPINE-Planetengetriebemotors bestehen aus hochfestem legiertem Stahl, behandelt mit Einsatzhärtung und Abschreckung, wodurch eine Oberflächenhärte von HRC 58–62 erreicht wird. In Kombination mit lebensmitteltauglichem Schmierfett beträgt die Lebensdauer unter Nennbetriebsbedingungen mehr als 10,000 Stunden, was ungefähr 14 Monaten kontinuierlichen Industriebetriebs ohne Austausch von Kernkomponenten entspricht.
Darüber hinaus verfügt der Motor über ein modulares Dichtungsdesign mit einer Schutzart von IP65, das Staub und Flüssigkeitsspritzer wirksam abhält, wodurch er sich für spezielle Umgebungen wie Lebensmittelverarbeitung und Automobillackierung eignet.
Die standardisierten Schnittstellen und das abnehmbare Endkappendesign ermöglichen eine Wartung ohne Demontage des gesamten Roboters—Module können direkt ausgetauscht werden, wodurch Ausfallzeiten und Wartungskosten erheblich reduziert werden.
Die Wahl hängt von der Anwendung Ihres Roboters ab und nicht davon, welche Technologie „besser“ ist. Harmonic-Joint-Module: Ein Harmonic-Joint-Modul nutzt ein Harmonic-Drive-Getriebe, um Folgendes zu erreichen: Nahezu spielfreies Arbeiten, extrem hohe Positioniergenauigkeit, sanfte Motion Control und ein kompaktes, leichtes Design. Diese Eigenschaften machen Harmonic-Joint-Module ideal für: Humanoide Roboterarme, kollaborative Roboter, medizinische Roboter, Präzisionsautomatisierung und kraftgesteuerte Anwendungen. Planetary-Joint-Module: Ein Planetary-Robotergelenk-Aktuator bietet: Höhere strukturelle Steifigkeit, bessere Stoßfestigkeit, höhere Drehmoment und ein ausgezeichnetes Preis-Leistungs-Verhältnis. Planetary-Aktuatoren werden häufig eingesetzt für: Roboterbeine, Hüftgelenke, Schwerlastautomatisierung, mobile Roboter und Anwendungen mit hoher Stoßbelastung. Viele moderne Roboter kombinieren beide Technologien: Harmonic-Drive-Module werden dort eingesetzt, wo Präzision entscheidend ist, und Planetary-Aktuatoren, wo höhere Steifigkeit und Tragfähigkeit erforderlich sind.
Von industriellen Anwendungen wie SCARA-Roboter-Sortierung und Be- und Entladung von sechsachsigen Roboterarmen, bis hin zu medizinischen Anwendungen einschließlich Rehabilitationsgeräten und der präzisen Steuerung von Operationsrobotern, und weiter zu verbrauchernahen Märkten wie der Simulation des Gangs bionischer Roboter und der Stabilisierung von UAV-Gimbals, unterstützt das Modul mehrere Kommunikationsprotokolle, einschließlich CAN und RS485, und ermöglicht eine schnelle Kompatibilität mit Steuerungssystemen verschiedener Marken.
Noch wichtiger ist, dass die Kombination aus Leichtbaudesign und hoher Drehmomentdichte eine starke Anwendungsvielfalt schafft:
Modelle kleiner Größe können in UAV-Gimbals integriert werden und gewährleisten eine reibungslose 360°-Drehung ohne Erhöhung der Nutzlast.
Größere Modelle können in AGV-Antriebsräder integriert werden und unterstützen einen 24-Stunden-Dauerbetrieb, um den Anforderungen eines unterbrechungsfreien Lager- und Logistikbetriebs gerecht zu werden.
Um die strengen Präzisionsanforderungen der industriellen Fertigung zu erfüllen, verwendet das Modul eine schrägverzahnte Planetengetriebe-Untersetzungsstruktur. Durch ein optimiertes Zahnflächendesign wird das Getriebespiel innerhalb von 10 Bogenminuten (arcmin)utes (approximately 0.167°) kontrolliert, wodurch eine Wiederholpositioniergenauigkeit von ±12 Bogenminuten (arcmin)utes erreicht wird.
Kombiniert mit einem 3 kHz Hochfrequenz-Steuersignal und einer Reaktionszeit von ≤200 μs vermeidet das System Produktverluste, die durch Verzögerungen oder Positionierungsfehler verursacht werden, selbst bei Operationen im Mikrometerbereich wie der Montage präziser elektronischer Komponenten und dem Schweißen von Lithiumbatterie-Anschlusslaschen.
Für Schwerlastanwendungen verwendet das Modul verstärkte Getriebematerialien und Lagerstrukturen in Militärqualität. Das Spitzendrehmoment erreicht bis zu 36 N·m, während das Blockiermoment 24 N·m übersteigt, was dem stabilen Heben einer Last von 3.6 kg entspricht. Dies bietet starke und zuverlässige Leistung für die lasttragende Fortbewegung bei vierbeinigen Robotern und die unterstützte Rehabilitation bei Exoskelettrobotern.
Es hängt davon ab, ob ein Harmonic Drive oder ein Planetengetriebe verwendet wird.
Übliche Untersetzungsverhältnisse bei Harmonic Drives sind: 30, 50, 80, 100, 121, 161.
Untersetzungsverhältnisse bei Planetengetrieben liegen im Allgemeinen unter 50.
Das Verhältnis sollte zusammen mit der Gesamtgröße und der strukturellen Auslegung ausgewählt werden.
Der Roboter kann in einen Einbein-Stützzustand eintreten, daher muss für die am weitesten entfernte Oberkörper-Nutzlast eine ausreichende Sicherheitsreserve vorgesehen werden.
Die dynamische Simulation wird typischerweise auf der Grundlage von Schwerpunkt- und Hebelarmberechnungen durchgeführt.
Ja.
Parameter wie Größe, Gewicht, Armspannweite, Armlast und maximale Lastbedingungen bei vollständiger Ausstreckung sind alle erforderlich.
Ohne eine klar definierte Nutzlast kann dies nicht genau berechnet werden.
Sie können unser bestehendes 170A-Modell als Referenz heranziehen.
Die Arbeitsnutzlast des Oberkörpers muss ebenfalls berücksichtigt werden.
HONPINE verfügt über starke systemübergreifende Engineering-Kompetenzen in mehreren Bereichen, einschließlich:
Sensortechnologien
Energiesysteme
Bewegung und Aktorik
Industriedesign
Diese multidisziplinäre Integration verkürzt den Entwicklungszyklus für Kunden von humanoiden Robotern erheblich, insbesondere vom Konzept (0) bis zur ersten Inbetriebnahme (1).
Es hängt vom Kommunikationsprotokoll ab.
Wenn das Protokoll der standardmäßigen DS402-Spezifikation folgt, wird ROS2 unterstützt.
Private Protokolle werden im Allgemeinen nicht unterstützt.
Die Latenz liegt im Allgemeinen im Mikrosekunden- (µs) Bereich.
Typische Motorsteuerungszyklen arbeiten bei etwa 1 ms.
Nicht unbedingt.
Versionen mit integrierten Treibern beinhalten die FOC-Steuerung bereits intern.
Die integrierten Gelenkmodule von HONPINE vereinen mehrere Kerntechnologien in einer einzigen kompakten Einheit, einschließlich:
Servosteuerung
Motorantrieb
Drehmomenterfassung
Übertragungssystem
Thermomanagement
Im Vergleich zu herkömmlichen Servomotorsystemen bieten HONPINE-Lösungen:
Höhere Integration und geringeres Gewicht
Höheres Spitzendrehmoment
Höhere Präzision und Steuerungsleistung
HONPINE möchte die technischen Hürden für Kunden bei der Entwicklung von Robotern und Automatisierungssystemen senken und so eine schnellere Entwicklung und Bereitstellung ermöglichen.
Die Anzahl der Robotergelenkaktuatoren hängt von der Struktur und dem Anwendungsbereich des Roboters ab. Bei einem typischen humanoiden Roboter: Beine: 12 Robotergelenkmodule; Arme: 12 Robotergelenkaktuatoren; Taille: 2–3 Aktuatoren; Hals: 2–3 Aktuatoren; Hände: Optional Aktuatoren für feinmotorische Hände. Insgesamt benötigt ein humanoider Roboter in voller Größe in der Regel 30–40 Robotergelenkmodule. Jedes Gelenk hat unterschiedliche Anforderungen an Drehmoment, Geschwindigkeit und Präzision. Schulter- und Hüftgelenke benötigen beispielsweise drehmomentstarke Harmonic-Acceleratoren, während bei Handgelenk- und Halsgelenken kompakte Größe, geringes Gewicht und hohe Positioniergenauigkeit im Vordergrund stehen. Die Auswahl des passenden Robotergelenkmotors für jedes Gelenk ist entscheidend für eine optimale Roboterleistung.
16 kHz ist die standardmäßige Frequenz, die üblicherweise für die DC-Motorsteuerung verwendet wird.
Positionsregelung ist im Allgemeinen besser geeignet.
Da elastische Verformung vorhanden ist, kann auch der PT-Modus (Positions- + Drehmomentsynchronregelung) verwendet werden.
Die Werks- und Technikteams von HONPINE können gemeinsam Unterstützung bei der Integration bieten.
Es hängt davon ab, ob Harmonic-Drive-Getriebe oder Planetengetriebe verwendet werden.
Planetengetriebe neigen dazu, ihre Präzision schneller zu verlieren.
Harmonic-Drive-Getriebe verschleißen ebenfalls mit der Zeit, aber selbst nach einem Präzisionsverlust können sie weiterhin eine Genauigkeit im Bogensekundenbereich aufrechterhalten.
Durch aktive Kühlung und Flüssigkeitskühlsysteme.
Es sind unterschiedliche Parameter.
Dauerdrehmoment bezieht sich auf ein dauerhaftes Betriebsdrehmoment.
Spitzendrehmoment bezieht sich auf ein momentanes Stoßdrehmoment, bevor Schäden auftreten können.
Es hängt von der Größe des humanoiden Roboters ab, wie z. B. 1.2 m, 1.4 m, 1.7 m, oder 2.4 m.
Auch die Nutzlast des Oberkörpers spielt eine Rolle. Die Drehmomentanforderungen sollten auf Grundlage der Nutzlastkapazität berechnet werden.
Nicht unbedingt.
Es hängt von der Größe des humanoiden Roboters (1.2 m, 1.4 m, 1.7 m, 2.4 m, etc.) und der Nutzlast des Oberkörpers ab. Je nach Lastanforderungen sollten unterschiedliche Drehmomentstufen ausgewählt werden.
Kernlose Motoren haben in der Regel eine größere axiale Länge und ein größeres Gesamtvolumen, während rahmenlose Torquemotoren in der Bauhöhe kompakter sind.
Die Wahl hängt von der Einbauposition in der Anwendung ab.
Zum Beispiel:
Geschickte Hände können kernlose Motoren verwenden.
Rahmenlose Torquemotoren mit kürzeren axialen Abmessungen sind besser für Arme und ähnliche Strukturen geeignet.
Es hängt von der erforderlichen Regelgenauigkeit und der Anwendungsumgebung ab.
Zum Beispiel erfordern industrielle Handhabung und industrielle Montage unterschiedliche Präzisionsniveaus.
Das geeignete Umkehrspiel sollte basierend auf dem tatsächlichen Anwendungsszenario ausgewählt werden.
Vorsichtsmaßnahmen bei der Verwendung von Robotergelenkmodulen
Wenn Sie weitere Informationen zu vor- und nachgelagerten Servicefragen zu Gelenkmodulen benötigen, kontaktieren Sie uns bitte. HONPINE bietet Ihnen individuelle technische Unterstützung.
● Sicherer Betrieb: Kabel nicht bei eingeschalteter Stromversorgung ein- oder ausstecken. Vor dem Trennen von Kondensatoren sicherstellen, dass diese vollständig entladen sind.
● Installation des Geräts: Sicherstellen, dass die Installationsstruktur über ausreichende mechanische Festigkeit verfügt, um das Gewicht des integrierten Gelenks zu tragen, und dass es sicher befestigt ist.
● Schraubenbefestigung: Beim Befestigen der Schrauben zwischen Motor und Strukturbauteilen müssen Schraubensicherungskleber und ein Drehmomentschlüssel verwendet werden. Die im Motorhandbuch angegebenen Drehmomentvorgaben sind genau einzuhalten.
● Verdrahtungsvorschriften: Die Verdrahtung ist strikt gemäß der Pinbelegung auszuführen. Kabel dürfen nicht anhand ihrer Farbe identifiziert werden; außerdem ist auf die korrekte Widerstandsanpassung zu achten.
● Verwendung der Stromversorgung: Prüfen, ob die Versorgungsspannung der Nennspannung des integrierten Gelenks entspricht. Wenn Benutzer externe Lithiumbatterien anschließen, kann die Spannung einer voll geladenen Batterie bei einer Nennspannung von 48 V während des Anlaufs 60 V überschreiten. Dies kann den Motorbetrieb beeinträchtigen oder den Motor beschädigen. Zu den vorbeugenden Maßnahmen gehören der Einbau von Elektrolytkondensatoren zur Spannungsglättung oder der Reihenschaltung eines Spannungsregelungsmoduls am Motoreingang, um die Versorgungsspannung zu stabilisieren.
● Batteriebetriebene Stromversorgungssysteme: In batteriebetriebenen Systemen kann die Batterie selbst Rückstrom aufnehmen und dazu beitragen, eine Überschreitung der Nennspannungsgrenze zu verhindern.
● Schaltnetzteilsysteme: In Schaltnetzteilsystemen kann der integrierte Motor bei schnellem Abbremsen oder bei Antrieb durch Schwerkraftlasten regenerative Energie erzeugen. Dadurch steigt die DC-Zwischenkreisspannung und es können Überspannungsalarme ausgelöst werden. Um dies zu verhindern, wird empfohlen, Elektrolytkondensatoren mit großer Kapazität parallel zu schalten oder Bremswiderstände hinzuzufügen, um Spannungsspitzen zu verringern.
● Stromschläge und Quetschverletzungen vermeiden: Den Motor niemals direkt mit der Hand berühren, wenn er eingeschaltet ist, läuft oder mit Strukturbauteilen verbunden ist. Andernfalls besteht die Gefahr eines Stromschlags oder von Quetschverletzungen durch bewegliche Strukturen.
● Demontage des Motors: Eine nicht autorisierte Demontage des Motors ist verboten. Eine Demontage ist nur unter besonderen Umständen nach vorheriger Rücksprache und unter fachkundiger Anleitung zulässig. Bei nicht autorisierter Demontage erlischt die Garantie.
● Transport nach der Demontage: Wenn der Motor unter Anleitung demontiert wurde und zurückgesendet werden muss, vor dem Versand sicherstellen, dass alle Originalschrauben wieder ordnungsgemäß eingesetzt und befestigt sind. So werden Transportschäden durch Erschütterungen oder Stöße verhindert. Dazu gehören Schrauben des Getriebes, Schrauben der hinteren Abdeckung und weitere Befestigungselemente.
Branchentrends
- 00
0000-00
So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern aus
- 00
0000-00
Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?
- 00
0000-00
DD-Motoren VS harmonische Drehaktuatoren
- 00
0000-00
Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?
- 00
0000-00
Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung





