










HONPINE Lieferant für Roboter-Gelenkmotoren
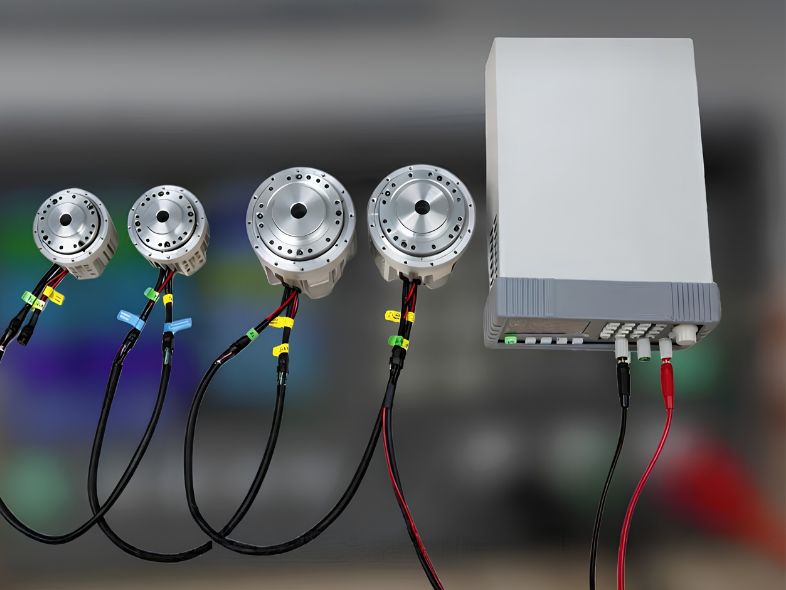
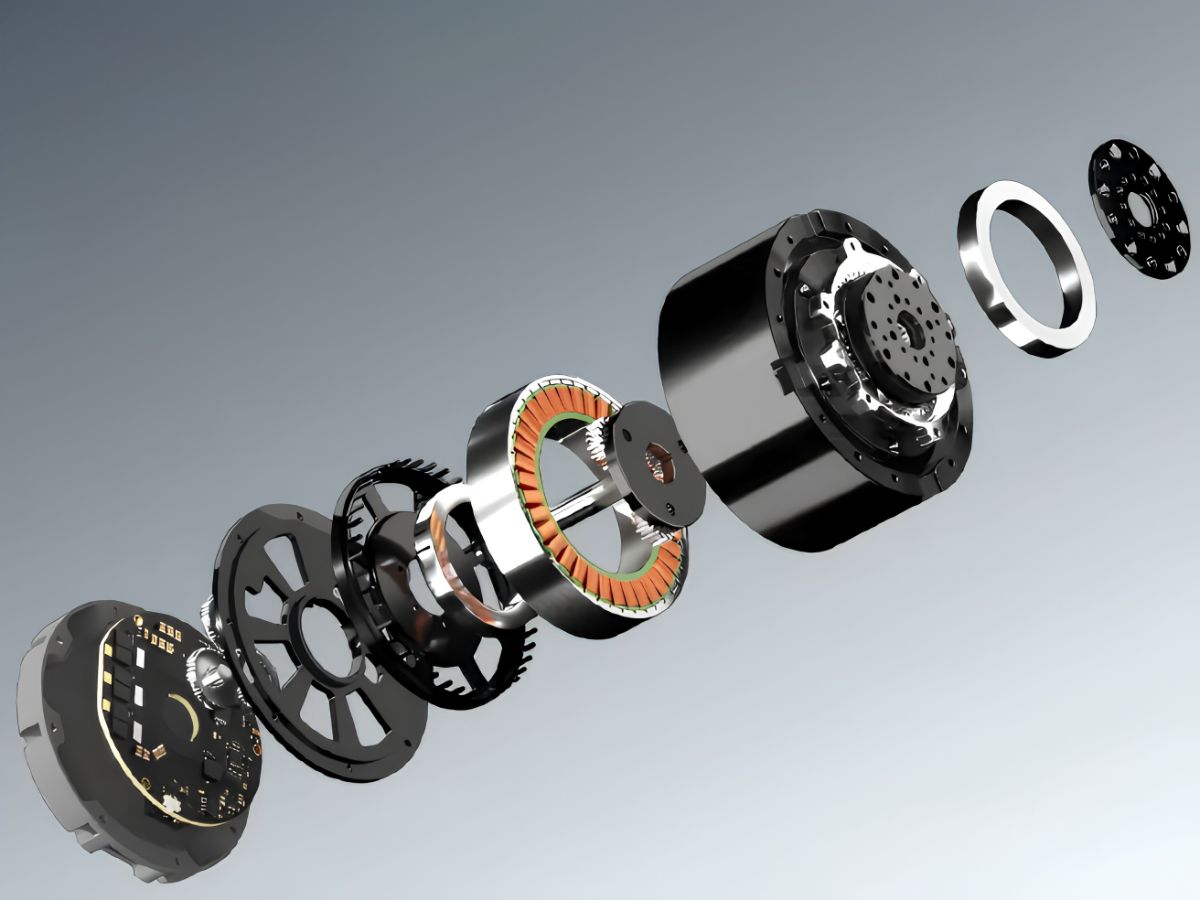
 Wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern verändern2026-09-29Integrierte Robotergelenkmodule verändern die Konstruktion von Robotern, indem sie Motor, Getriebe, Antrieb, Encoder und Sensorkomponenten in einer kompakten Bewegungseinheit zusammenführen. Im Vergleich zu herkömmlichen verteilten Architekturen kann dieser integrierte Ansatz die Kabelkomplexität reduzieren, Strom- und Kommunikationsverbindungen vereinfachen und kompaktere Roboterstrukturen unterstützen. Da humanoide Roboter ein höheres Maß an Bewegungskoordination, Reaktionsgeschwindigkeit, Präzision und Integration erfordern, werden Robotergelenkmodule zu einer immer wichtigeren Schnittstelle zwischen intelligenten Steuerungssystemen und physischer Bewegung. Dieser Artikel erläutert am Beispiel des HONPINE TCHL Harmonic-Drive-Robotergelenkmoduls, wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern neu gestalten.
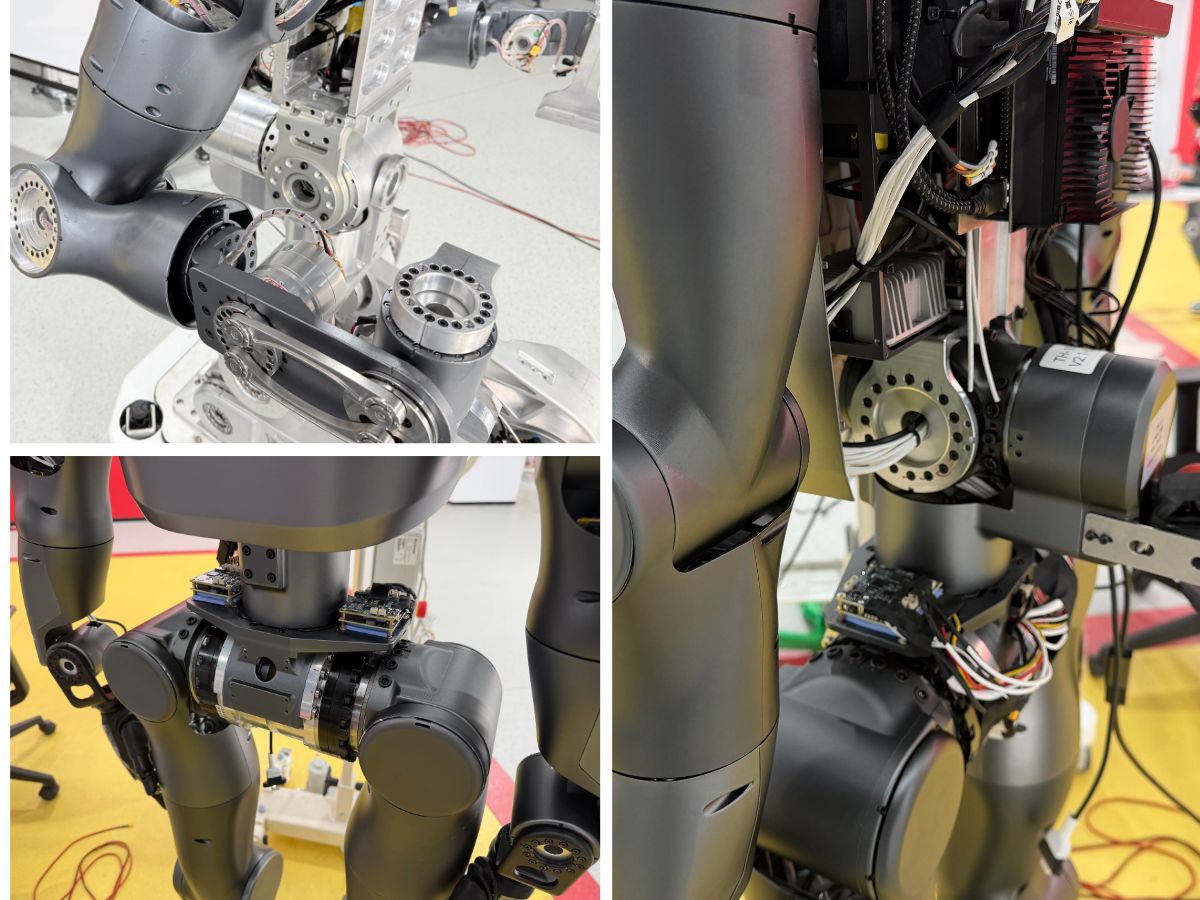
 Gelenkaktor mit großer Hohlbohrung für Taillengelenke humanoider Roboter: Ein praxisorientierter Auswahlleitfaden2026-09-21Das Taillengelenk eines humanoiden Roboters ist eines der anspruchsvollsten Bewegungsgelenke eines humanoiden Roboters. Im Gegensatz zu herkömmlichen Roboterarmgelenken stützt es den Oberkörper und bewältigt gleichzeitig Beuge- und Drehbewegungen, Haltungswechsel sowie sich kontinuierlich ändernde dynamische Lasten. Gleichzeitig muss der begrenzte Innenraum Stromkabel, Signalleitungen, Sensoren und Strukturkomponenten aufnehmen. Aufgrund dieser Anforderungen ist ein Gelenkaktor mit großer Hohlbohrung eine wichtige Option für Taillengelenke humanoider Roboter. Dieser Artikel erläutert, wie ein geeigneter harmonischer Gelenkaktor unter Berücksichtigung von Hohlbohrungsgröße, dynamischem Drehmoment, Übersetzungsverhältnis, mechanischer Steifigkeit, Integration und Lebensdauer ausgewählt wird.
- Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur Systemoptimierung2026-09-21Die Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.
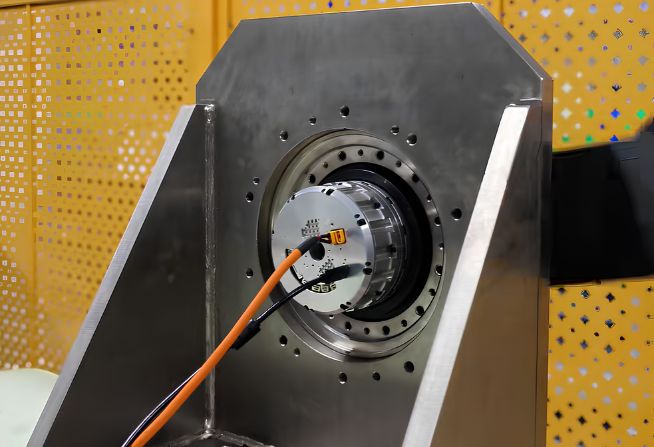
 HONPINE HAG Robotergelenkmodul in der Endkontrolle vor dem Versand2026-09-20Das HONPINE HAG Robotergelenkmodul befindet sich derzeit vor der Auslieferung in der Endkontrolle vor dem Versand.
 Wie wählt man einen zuverlässigen Hersteller von Robotergelenkmotoren für humanoide Roboter aus?2026-09-11Die Wahl eines zuverlässigen Herstellers von Robotergelenkmotoren ist ein entscheidender Schritt bei der Entwicklung humanoider Roboter und anderer fortschrittlicher Robotersysteme. Ein Robotergelenk muss Drehmoment, Geschwindigkeit, Präzision, Drehmomentdichte, thermische Leistung, Rückmeldung, mechanische Steifigkeit und langfristige Zuverlässigkeit in einer kompakten Struktur ausbalancieren. Für B2B-Robotikunternehmen sollte die Lieferantenbewertung daher über ein Produktdatenblatt hinausgehen und Entwicklungskompetenz, Fertigungskapazität, Gelenkintegration, Tests und Produktionsskalierbarkeit berücksichtigen. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, die wichtigsten Faktoren bei der Auswahl eines Herstellers von Robotergelenkmotoren und wie integrierte Robotergelenktechnologie mit Wellgetriebe die Entwicklung humanoider Roboter unterstützen kann.
- Leichtgewichtige humanoide Roboter beginnen mit Präzisionsantriebstechnik2026-09-11Da sich humanoide Roboter von experimentellen Prototypen hin zu praktischen Anwendungen entwickeln, gewinnen Leichtbau, Energieeffizienz, Bewegungsleistung und langfristige Zuverlässigkeit zunehmend an Bedeutung. Im Zentrum dieser Herausforderungen steht die Präzisionsantriebstechnik. Von Harmonic-Drive-Getrieben und leichten Robotergelenken bis hin zu integrierten Entwicklungskits beeinflusst die Konstruktion jeder Kernkomponente direkt die Gesamtleistung eines humanoiden Roboters. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, seine Perspektive dazu, wie Präzisionsantriebstechnik die Entwicklung leichtgewichtiger humanoider Roboter unterstützen kann und wie HONPINE seine Expertise von Harmonic-Drive-Getrieben auf leichte Robotergelenke und integrierte Robotiklösungen ausweitet.
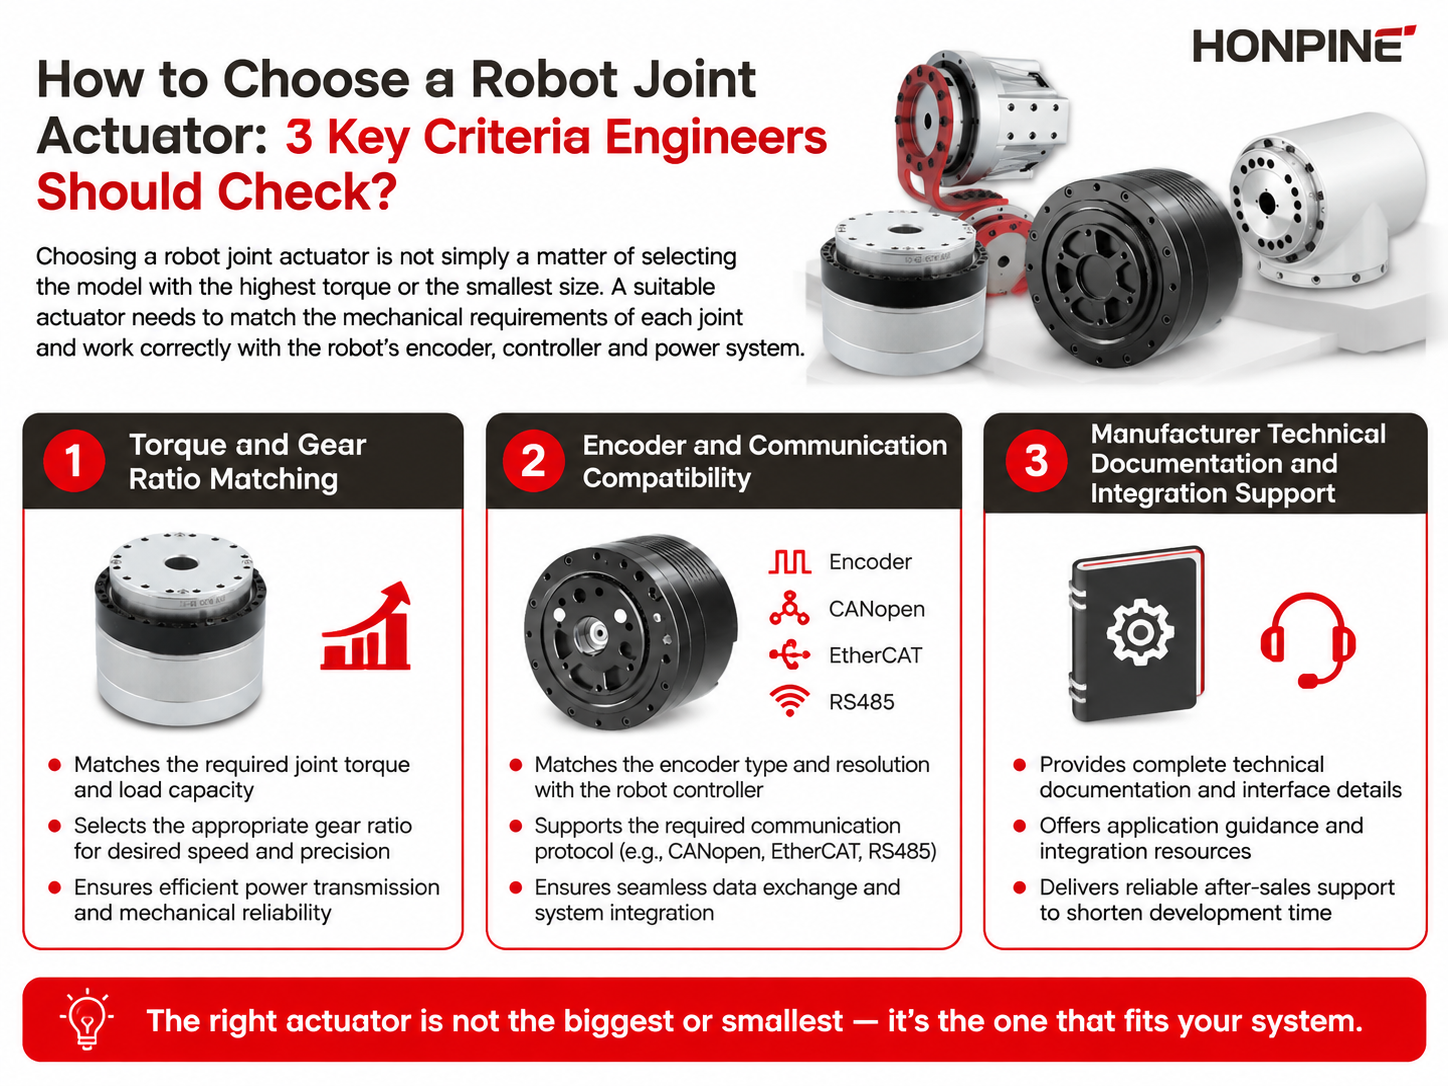
- Wie wählt man einen Roboter-Gelenkaktor aus: 3 wichtige Kriterien, die Ingenieure prüfen sollten?2026-09-10Die Auswahl eines Roboter-Gelenkaktors ist eine technische Entscheidung, die nicht nur Drehmoment und Bewegungsleistung, sondern auch Regelstabilität, mechanische Integration und Entwicklungszeit beeinflusst. Für Industrieroboter, kollaborative Roboter, humanoide Roboter und andere Robotersysteme muss der richtige Aktor den tatsächlichen Anforderungen jedes Gelenks entsprechen und gleichzeitig mit dem Motor, Encoder, Controller, Kommunikationsnetzwerk und der Energiearchitektur des Roboters kompatibel sein. In diesem Artikel erläutere ich drei wichtige Kriterien, die Ingenieure bei der Auswahl eines Roboter-Gelenkaktors bewerten sollten: die Abstimmung von Drehmoment und Übersetzungsverhältnis, die Kompatibilität von Encoder und Kommunikation sowie die technische Dokumentation und technische Unterstützung des Herstellers.
- Gelenklösung für Outdoor-Roboter: Harmonic-Drive-Gelenkmodul mit integriertem Drehmomentsensor2026-09-10Hallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. Da Roboter zunehmend über kontrollierte Fabrikumgebungen hinaus eingesetzt werden, stellen Roboteranwendungen im Außenbereich neue Anforderungen an die Konstruktion von Robotergelenken. Regen, Staub, Feuchtigkeit, Temperaturschwankungen, Niedrigtemperaturbedingungen und unvorhersehbare externe Lasten können die Leistung eines Robotergelenks im Einsatz beeinflussen. In diesen Umgebungen muss ein Gelenk mehr als nur präzise Drehbewegungen bieten. Es benötigt außerdem zuverlässige Drehmomentrückmeldung, einen geeigneten Umgebungsschutz, einen stabilen Betrieb bei wechselnden Temperaturen und eine praxisgerechte mechanische Integration. In diesem Artikel erläutere ich anhand unserer Erfahrungen mit Outdoor-Roboteranwendungen wie der Installation von Solarmodulen, dem Bauwesen und Reinigungsrobotern die wichtigsten technischen Überlegungen hinter unserer Gelenklösung für Outdoor-Roboter, einschließlich des Harmonic-Drive-Gelenkmoduls, des integrierten Drehmomentsensors, des IP65-Schutzes, der Niedrigtemperaturschmierung, des Schutzes des Kabelauslasses und der mechanischen Integration.

{item.title}
{item.edit_time}
{item.description}
Search
Categories




