










HONPINE Lieferant für Roboter-Gelenkmotoren
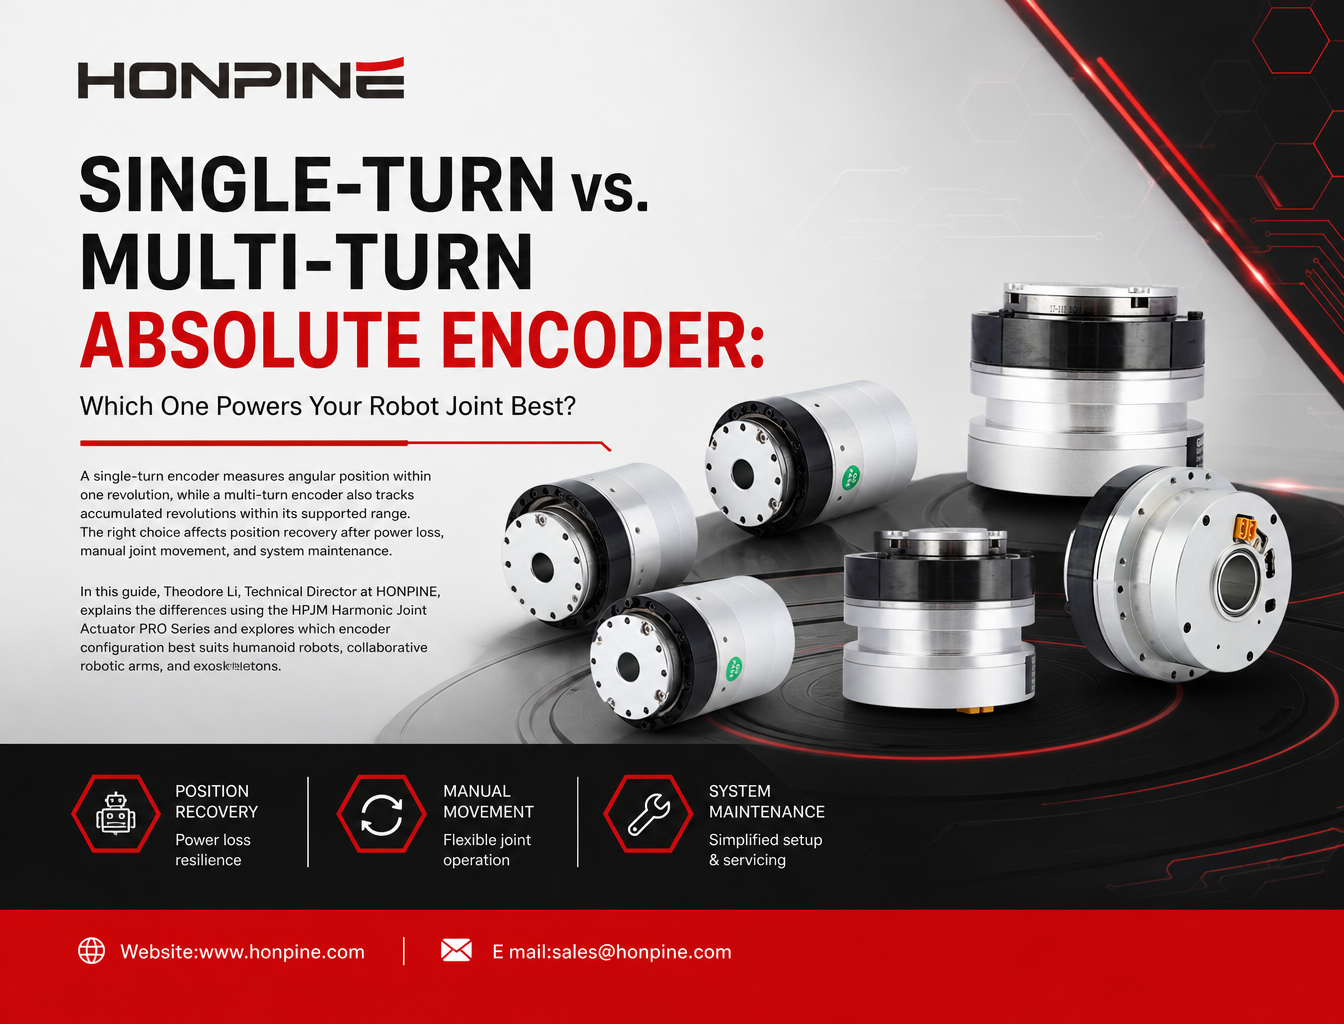
 Singleturn- vs. Multiturn-Absolutwertgeber für Robotergelenkmodule: Wie wählt man den richtigen aus?2026-10-23Dieser Leitfaden vergleicht Singleturn- und Multiturn-Absolutwertgeber für Robotergelenkmodule und erläutert die Unterschiede bei der Positionsrückmeldung, der Positionsspeicherung bei ausgeschalteter Stromversorgung und den Wartungsanforderungen. Erfahren Sie am Beispiel der HONPINE HPJM Harmonic Joint Actuator PRO Series, wie Sie die passende Geberkonfiguration für humanoide Roboter, kollaborative Roboterarme und Exoskelette auswählen.
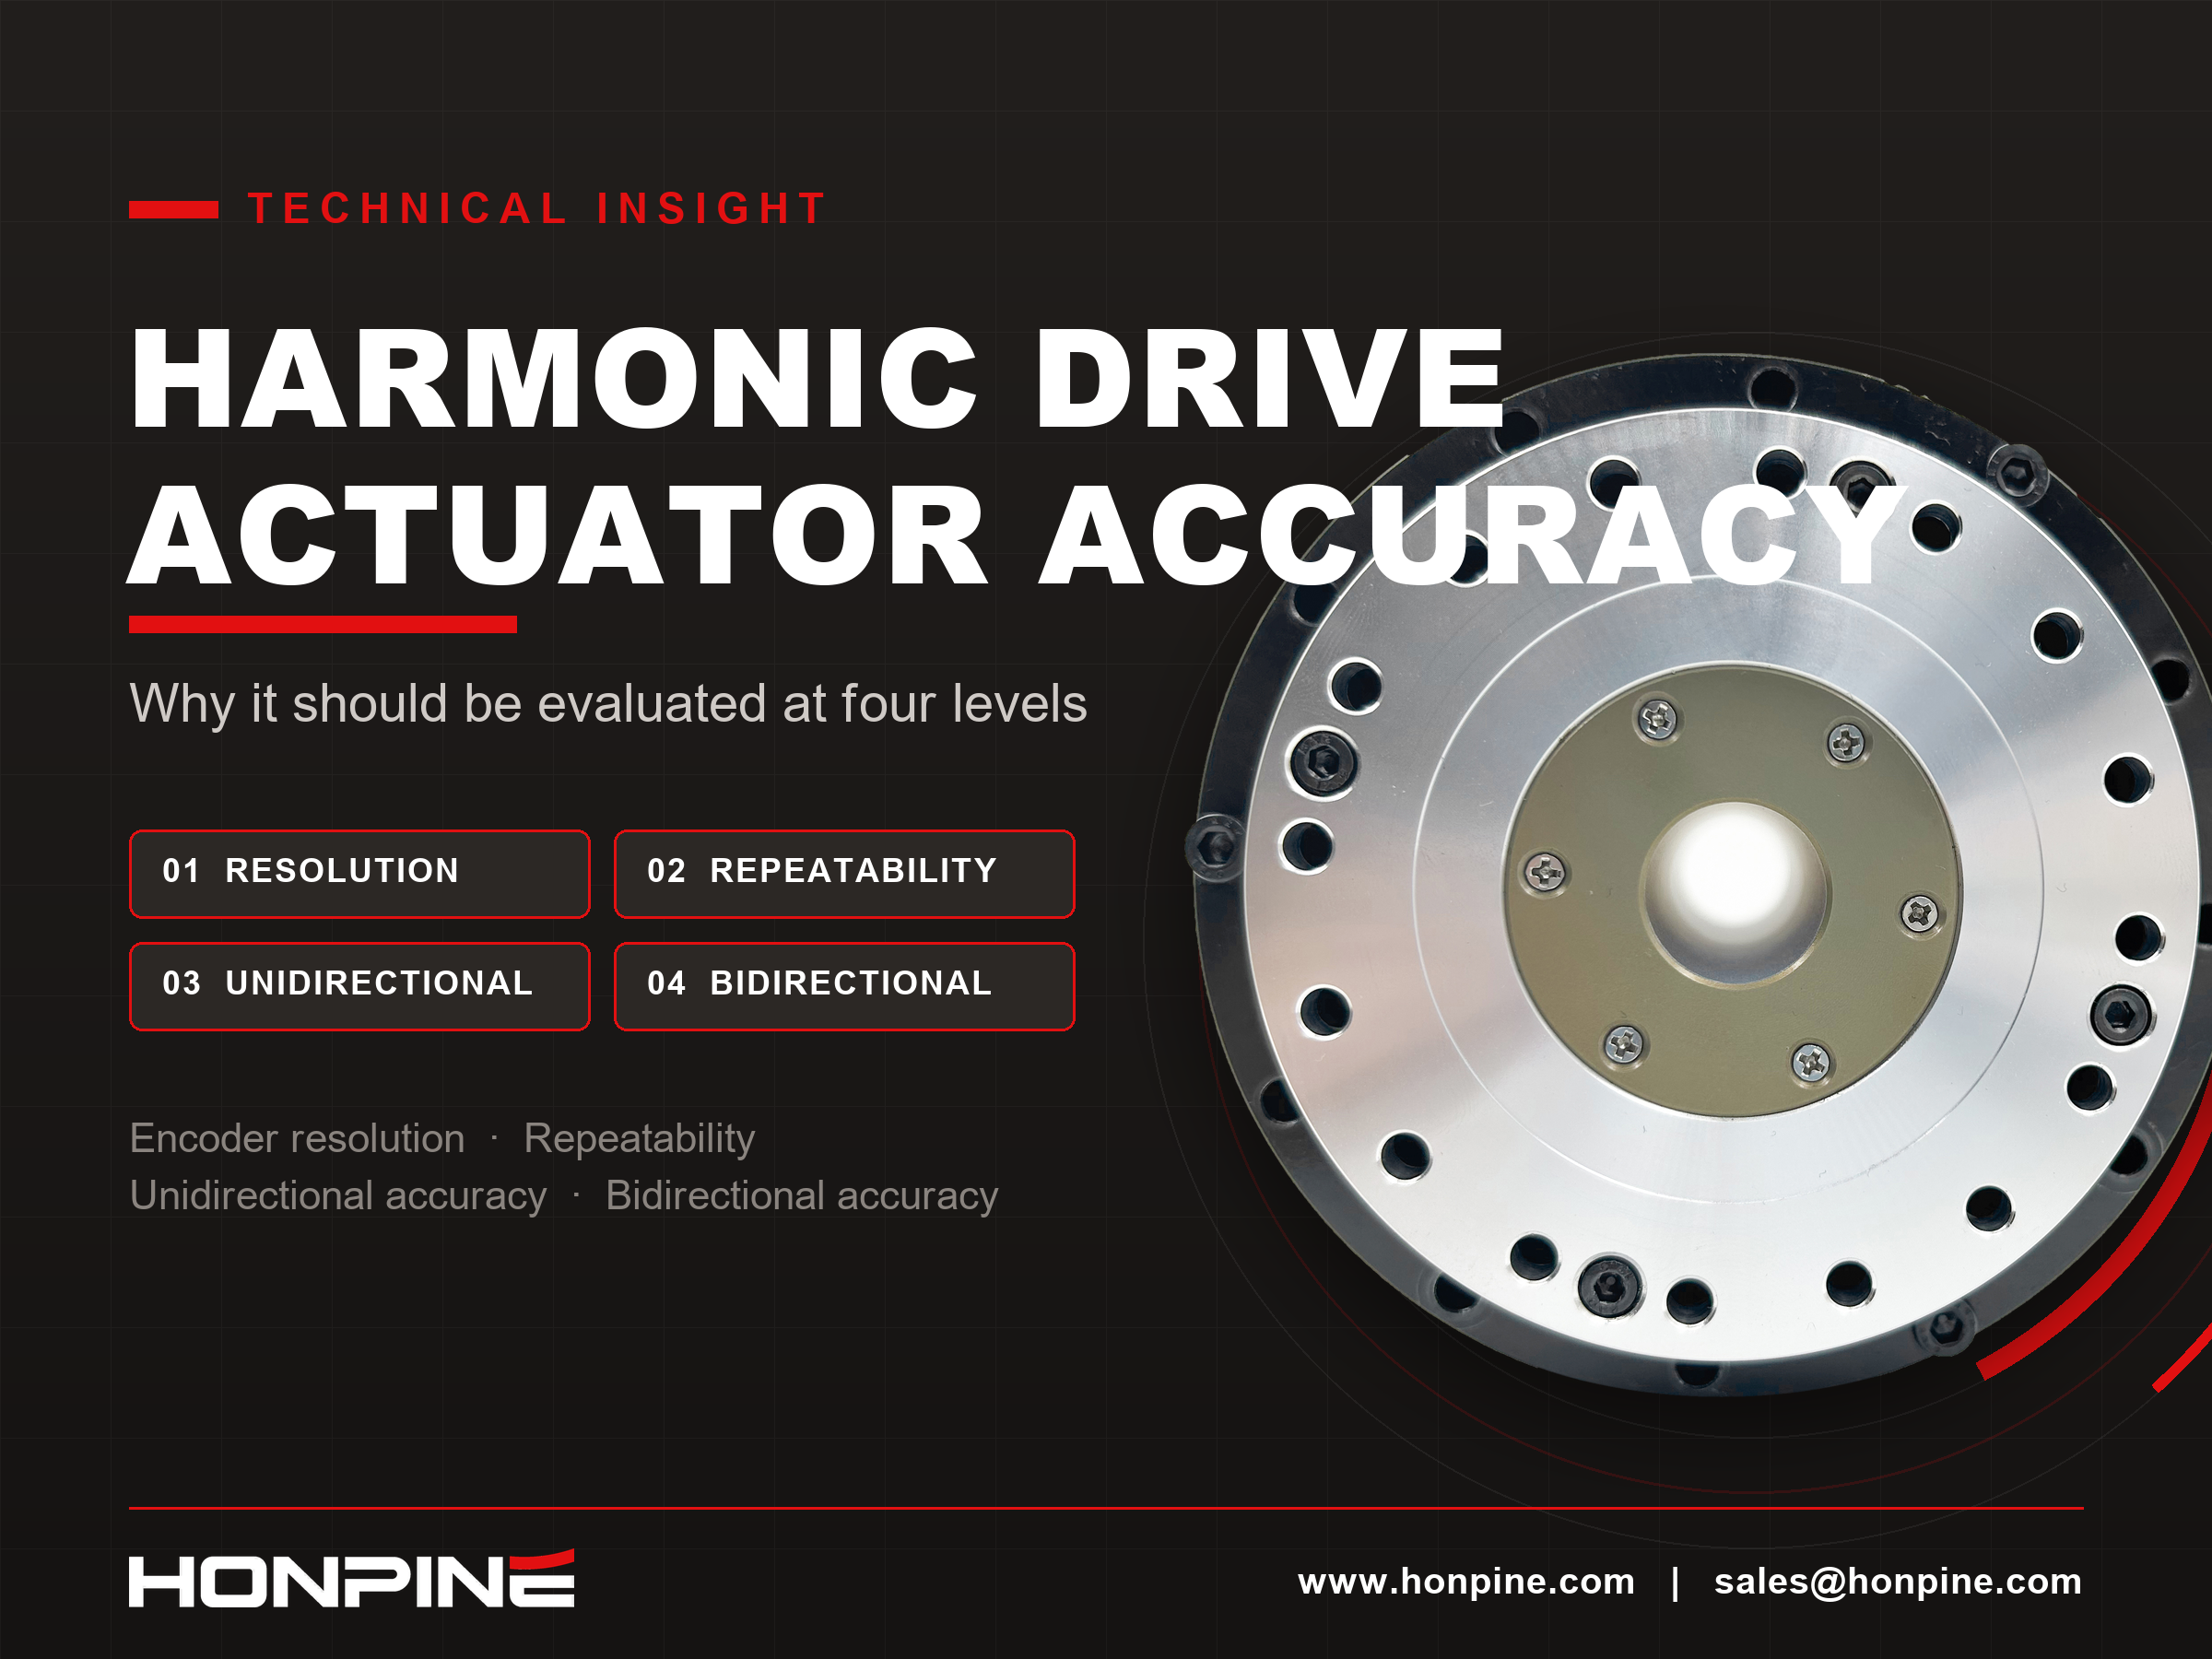
 Genauigkeit von Harmonic-Drive-Aktuatoren: Warum sie auf vier Ebenen bewertet werden sollte2026-10-21Bei der Genauigkeit eines Harmonic-Drive-Aktuators geht es um mehr als die Encoderauflösung. Warum sollten Ingenieure sie auf vier Ebenen bewerten? Auflösung, Wiederholgenauigkeit, unidirektionale Positioniergenauigkeit und bidirektionale Positioniergenauigkeit beschreiben unterschiedliche Aspekte der Bewegungsleistung. Wenn Ingenieure diese Unterschiede verstehen, können sie Harmonic-Drive-Drehantriebe für Halbleiteranlagen, EFEM-Systeme und die 3C-Automatisierung auswählen, ohne theoretische Encoderschritte mit der tatsächlichen Positionierleistung zu verwechseln.
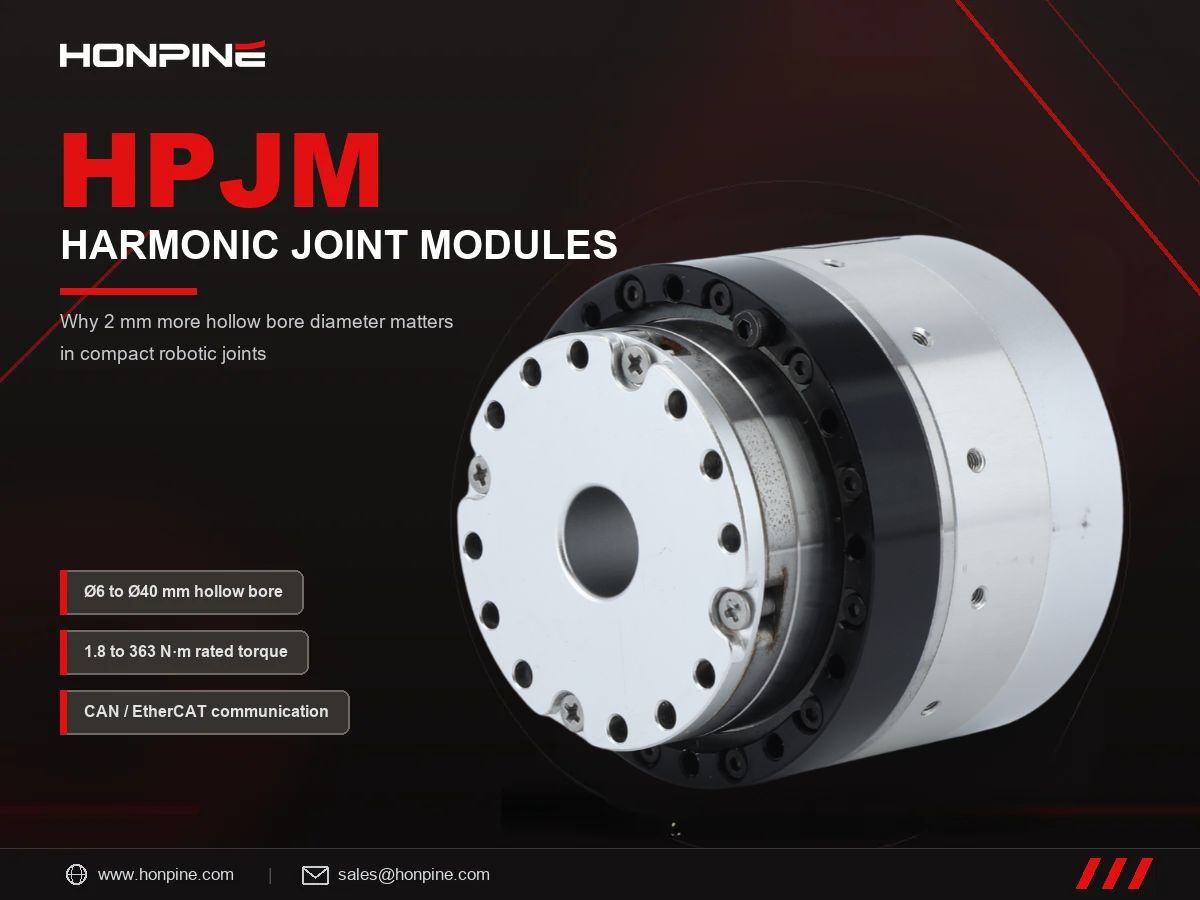
- Warum entscheiden sich viele Kunden für HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist?2026-10-21Warum entscheiden sich viele Kunden für die HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist? Bei kompakten Robotergelenken kann dieser kleine Maßunterschied den verfügbaren Platz überraschend stark vergrößern. Da die Querschnittsfläche einer runden Bohrung mit dem Quadrat ihres Durchmessers zunimmt, können zusätzliche 2 mm die interne Kabelführung deutlich verbessern und die Systemintegration vereinfachen. Dieser Artikel untersucht die Auswirkungen des Hohlwellendurchmessers, vergleicht ausgewählte HONPINE-HPJM-Modelle mit vergleichbaren Harmonic Joint Modules und erläutert, warum die Bohrungsgröße bei humanoiden Robotern, kollaborativen Robotern und der industriellen Automatisierung wichtig ist.
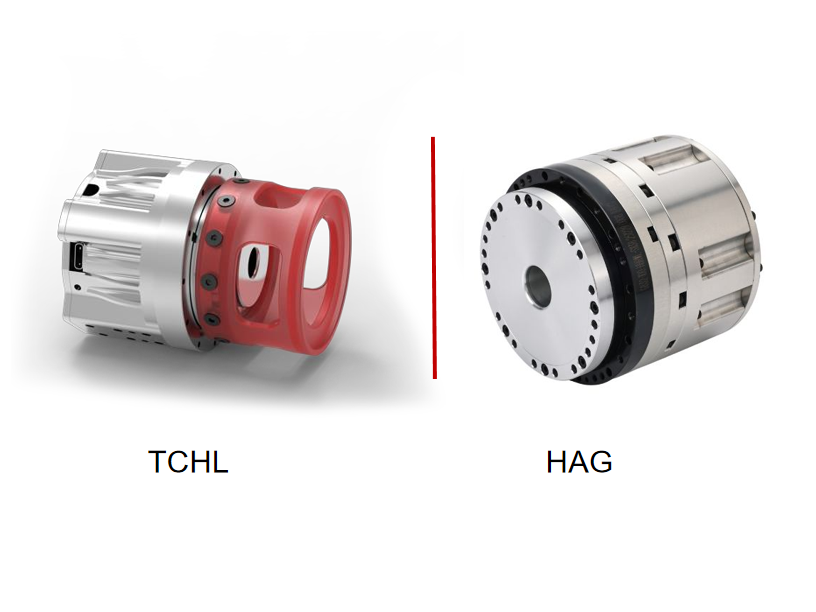
- Wie wählt man einen kraftgeregelten Harmonic-Drive-Gelenkantrieb aus? Ein detaillierter Vergleich von HONPINE TCHL und HAG2026-10-20Bei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
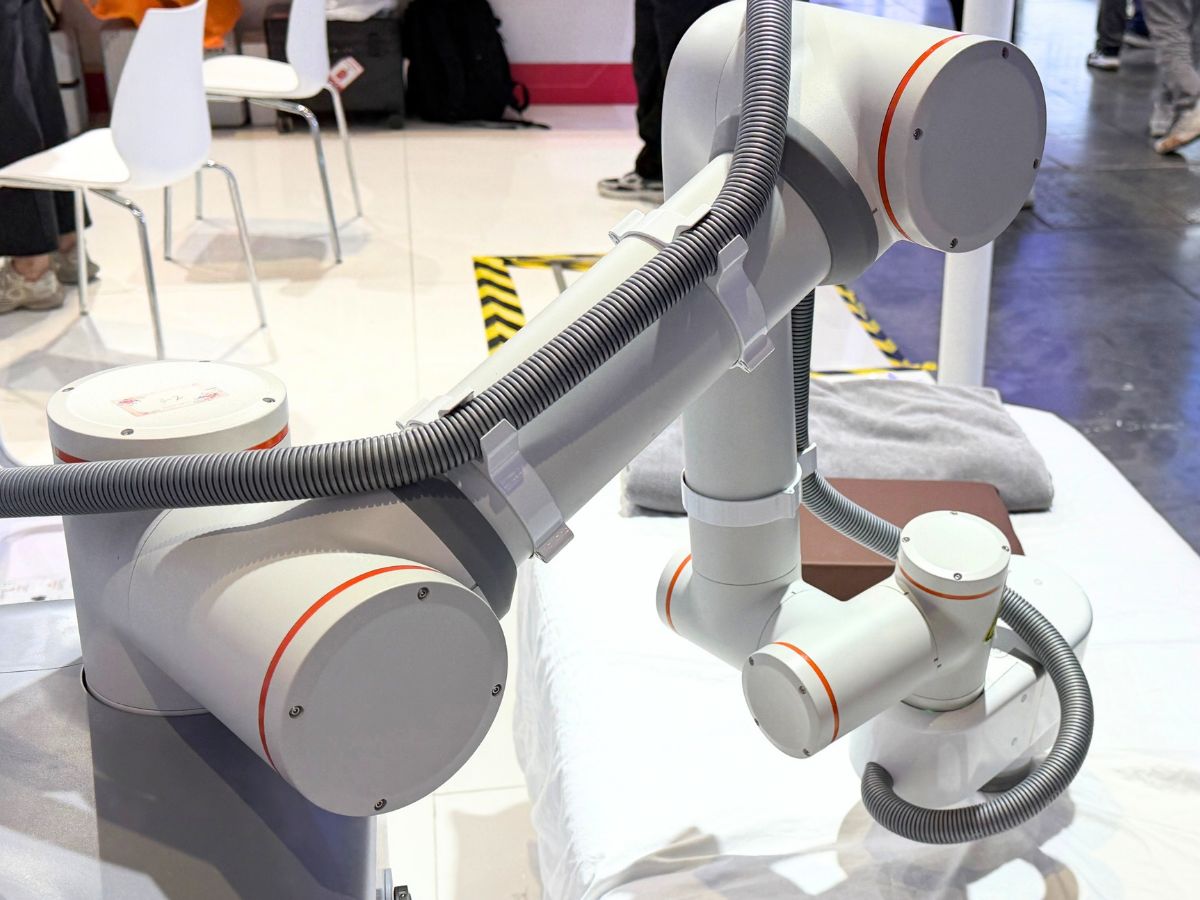
- Warum benötigen Therapieroboter am Krankenbett kraftgeregelte Gelenkmodule?2026-10-19Ein Therapieroboter verkauft keinen Roboterarm, sondern eine auf den menschlichen Körper ausgeübte Kraft. Druck, Rhythmus und Tiefe sind die Vorgaben der Therapie, und eine Positionsregelung kann sie nicht liefern: Weichgewebe ist nachgiebig und verändert sich im Laufe der Zeit, sodass derselbe Positionsbefehl je nach Kontakt mit Muskel- oder Knochengewebe zu Kräften führen kann, die sich um ein Mehrfaches unterscheiden. Kraftgeregelte harmonische Gelenkmodule machen die Kontaktkraft zu einer Regelgröße im geschlossenen Regelkreis – nur so lassen sich die Behandlungsdosis reproduzierbar gestalten, ein sicherer Kontakt mit dem Menschen gewährleisten und die Technik eines Therapeuten vermittelbar machen. Ausgehend von einem einzelnen Foto eines Therapieroboters am Krankenbett analysiert dieser Artikel die Konfiguration, erläutert fünf Gründe, warum Kraftregelung unverzichtbar ist, bewertet HONPINEs Wahl zwischen TCHL und HAG anhand einzelner Kriterien und zeigt das Auflösungsbudget des Drehmomentsensors, mit dem sich die Baugrößen bestimmen lassen.
- Harmonic- oder RV-Getriebe für Roboterarme in der Lithiumbatterieproduktion: Auswahlhilfe für jedes Gelenk2026-10-16In Lithiumbatteriewerken geht es bei der Auswahl eines Getriebes für einen Roboterarm nicht darum, ein einziges „bestes“ Getriebe zu finden, sondern die Aufgaben nach Gelenken aufzuteilen. RV-Getriebe übernehmen Schulter und Ellbogen (J1–J3), wo Steifigkeit, Stoßfestigkeit und eine lange Lebensdauer besonders wichtig sind. Wellgetriebe kommen am Handgelenk (J4–J6) zum Einsatz, wo nahezu spielfreier Betrieb, eine hohe Drehmomentdichte und geringes Gewicht über die Positioniergenauigkeit entscheiden. Planetengetriebe eignen sich für den Transfer über lange Verfahrwege mit kartesischen Achsen und sind kostengünstiger. Die Lithiumbatterieproduktion stellt zusätzlich drei strengere Anforderungen: extrem hohe Wiederholgenauigkeit (±0.02–0.05 mm), hohe Einschaltdauer im 24/7-Betrieb und keinerlei Toleranz gegenüber Verunreinigungen durch Metallpartikel. Dieser Leitfaden erläutert die Gründe für die Auswahl nach Gelenken, vergleicht die drei Getriebetypen und zeigt typische Konfigurationen für jede Station.
- Was ist der Unterschied zwischen Robotergelenkmodulen mit einem und zwei Encodern?2026-10-12Benötigt Ihr Roboter ein Gelenkmodul mit zwei Encodern, oder reicht ein einzelner Encoder aus? Die Antwort hängt von den Anforderungen an die Positionierung, dem Übertragungsverhalten, der Strategie zur Kraftregelung und dem Budget ab. Dieser Leitfaden vergleicht die Rückmeldung auf Motor- und Abtriebsseite, erklärt, in welchen Fällen zwei Encoder die Regelung verbessern können, und beleuchtet Kosten und Einschränkungen. Erfahren Sie, wann ein einzelner Encoder Ihren Anforderungen genügt und wann sich eine zusätzliche Rückmeldung auf der Abtriebsseite lohnt.
- Wie findet man einen zuverlässigen Lieferanten für Roboter-Gelenkantriebe?2026-10-12Die Wahl des richtigen Lieferanten für Roboter-Gelenkantriebe ist entscheidend für zuverlässige Leistung, reibungslose Integration und langfristigen Projekterfolg. Neben den Produktspezifikationen müssen Sie auch die technische Kompetenz, Produktionskapazität und den Kundendienst eines Lieferanten verstehen. In diesem Leitfaden erläutert Allen Li, Gründer von HONPINE, wie diese drei Faktoren bei der Beschaffung von harmonischen und planetaren Gelenkantrieben für Robotik und industrielle Automatisierung bewertet werden können.

{item.title}
{item.edit_time}
{item.description}
Search
Categories




